Autel Mapper
Das vollständige Bild.
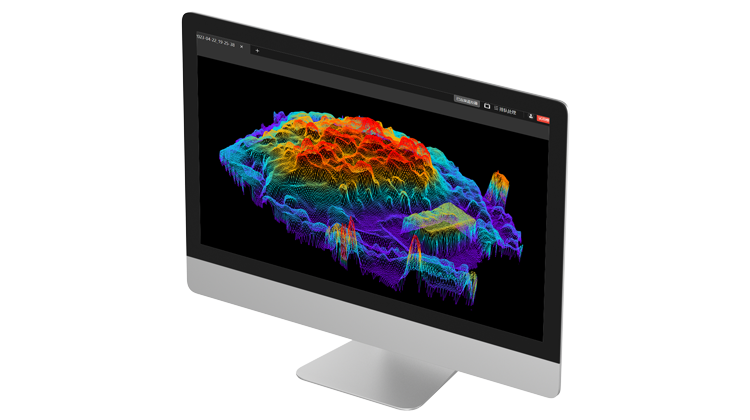
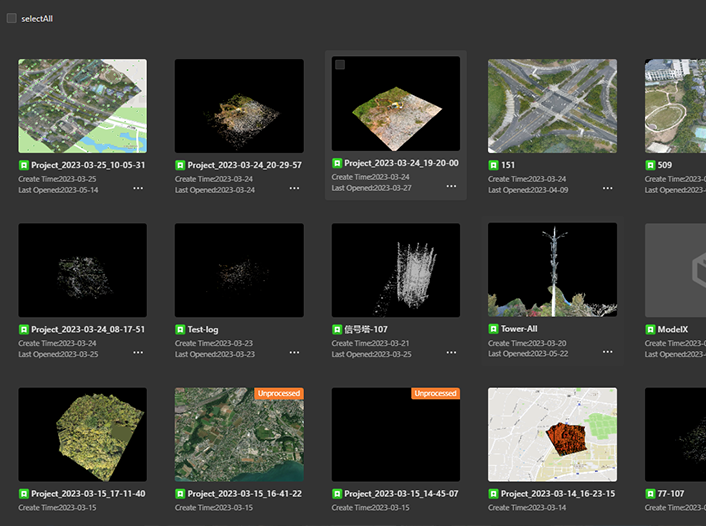
Professionelle, effiziente und zugängliche Kartierung. Autel Mapper ist eine 2D- und 3D-Rekonstruktionssoftware mit Cloud- oder lokaler Verarbeitung, die für hochgenaue Ergebnisse auf Deep Learning setzt.
Kernmerkmale der Plattform
Was die Plattform leistet
Schnell und präzise
Die KI-Deep-Learning-Algorithmen von Autel machen Autel Mapper zu einer der schnellsten Auswertungslösungen am Markt und liefern hochgenaue 2D- und 3D-Rekonstruktionen bis hin zu kleinen Objekten.
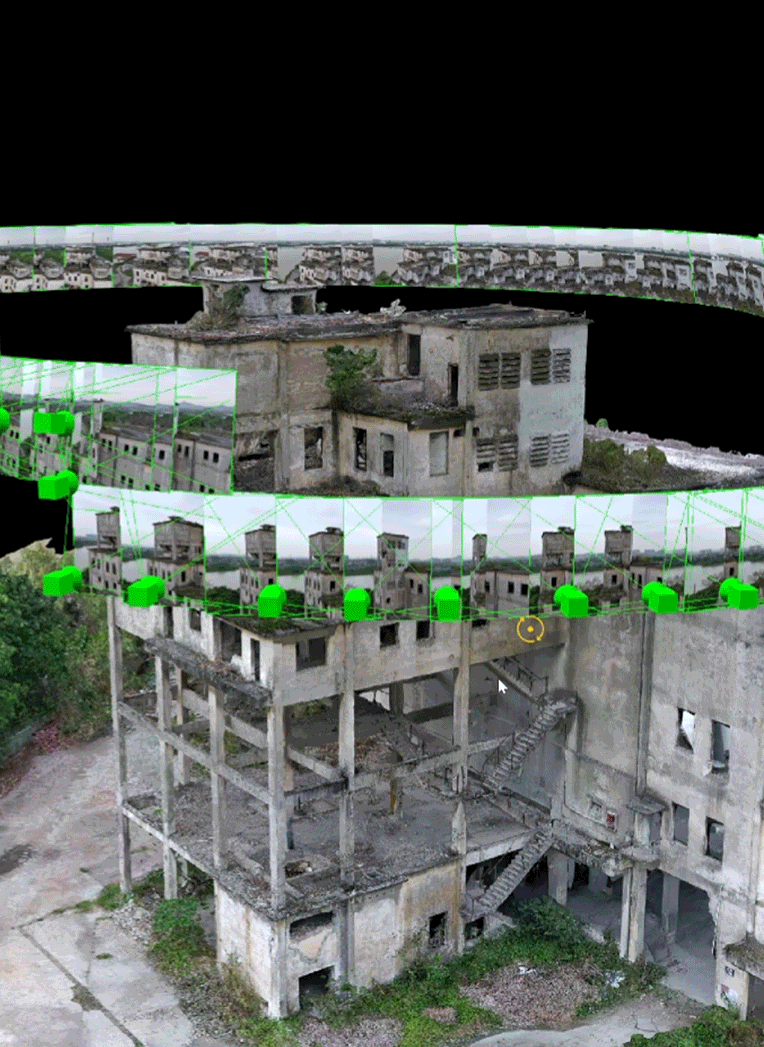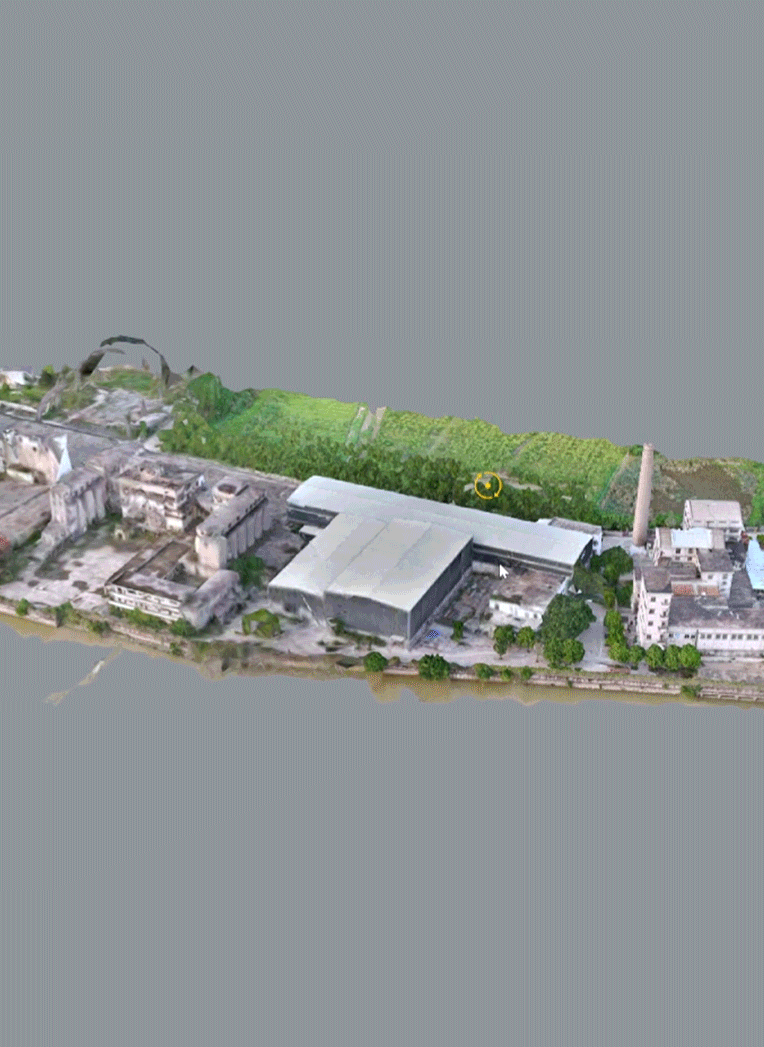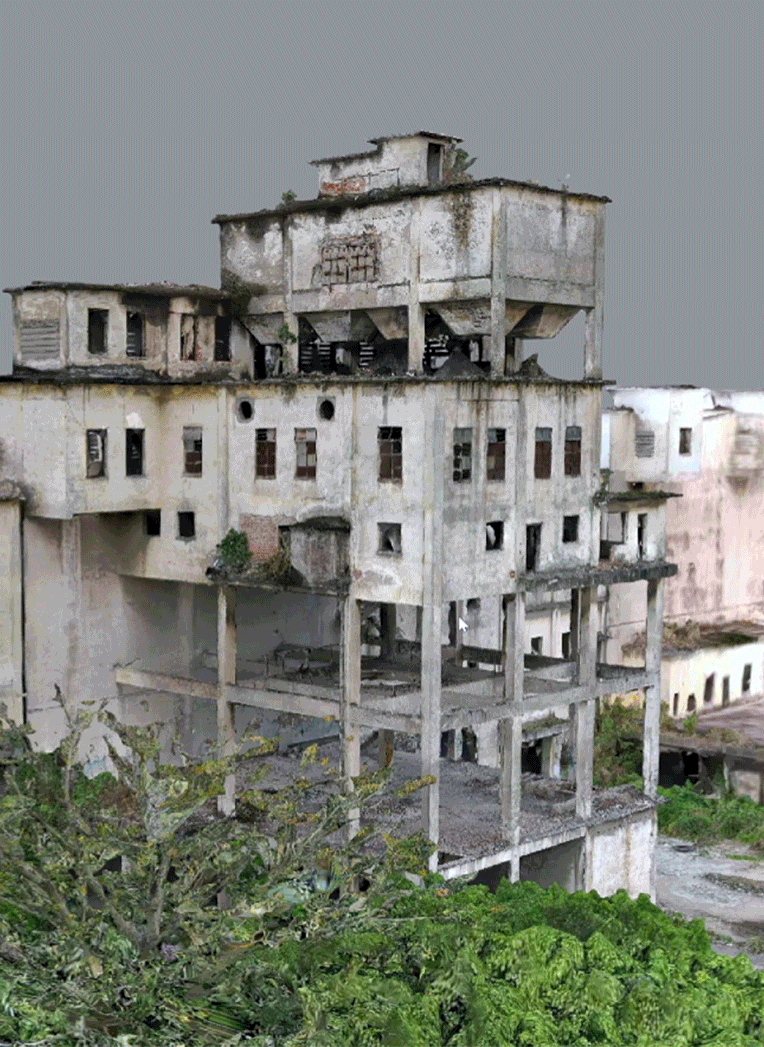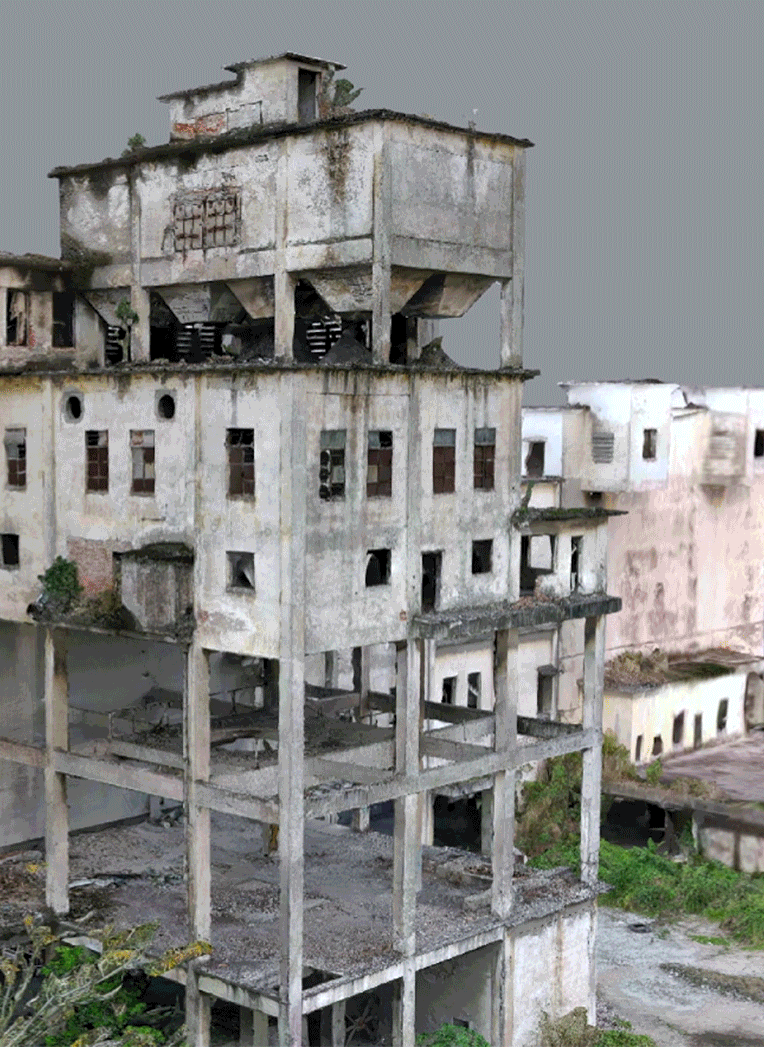
3D-Rekonstruktion
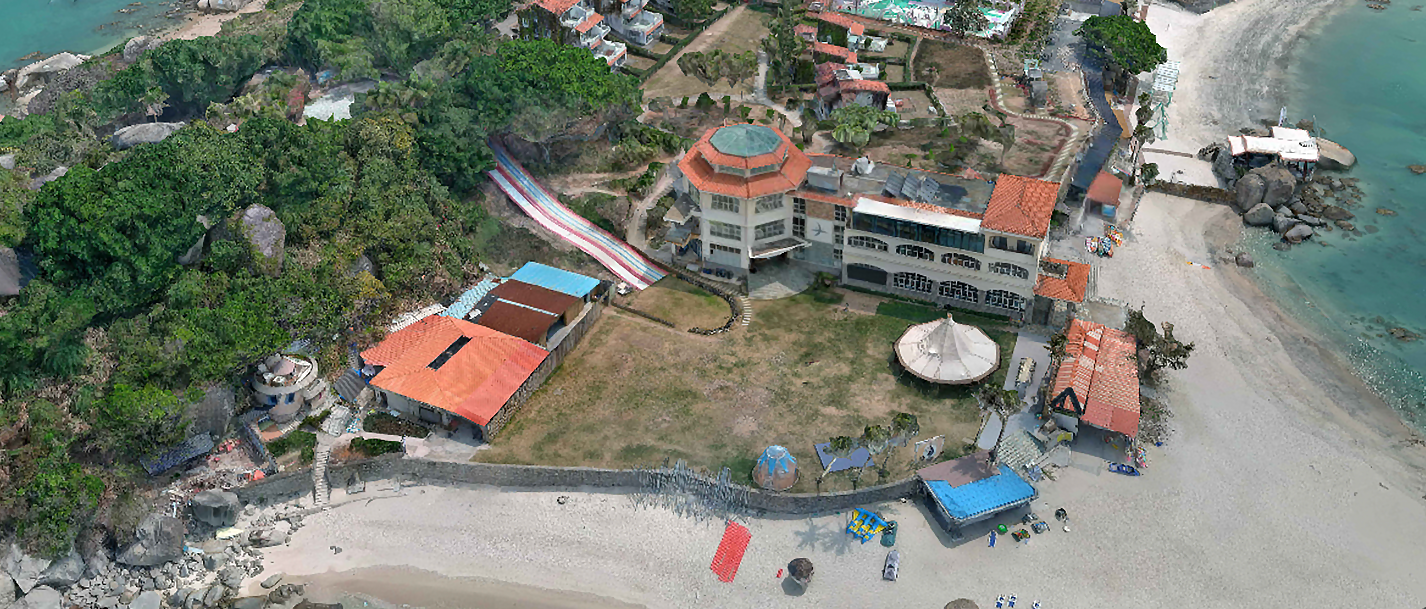
Autel Mapper kombiniert klassische Verfahren mit Deep Learning und erhöht so die Vollständigkeit der 3D-Modelle deutlich. Die Rekonstruktionsqualität ist in drei Stufen wählbar – hoch, mittel, niedrig. Auch kleine Objekte werden vollständig rekonstruiert.
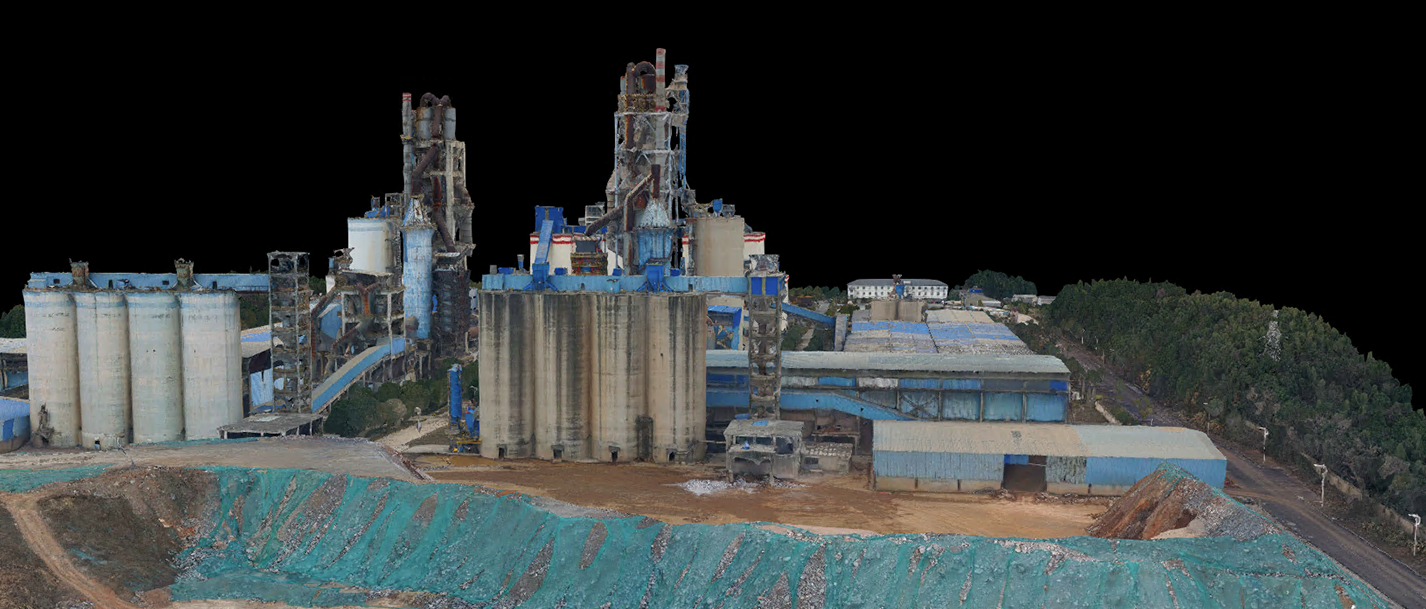
2D-Rekonstruktion
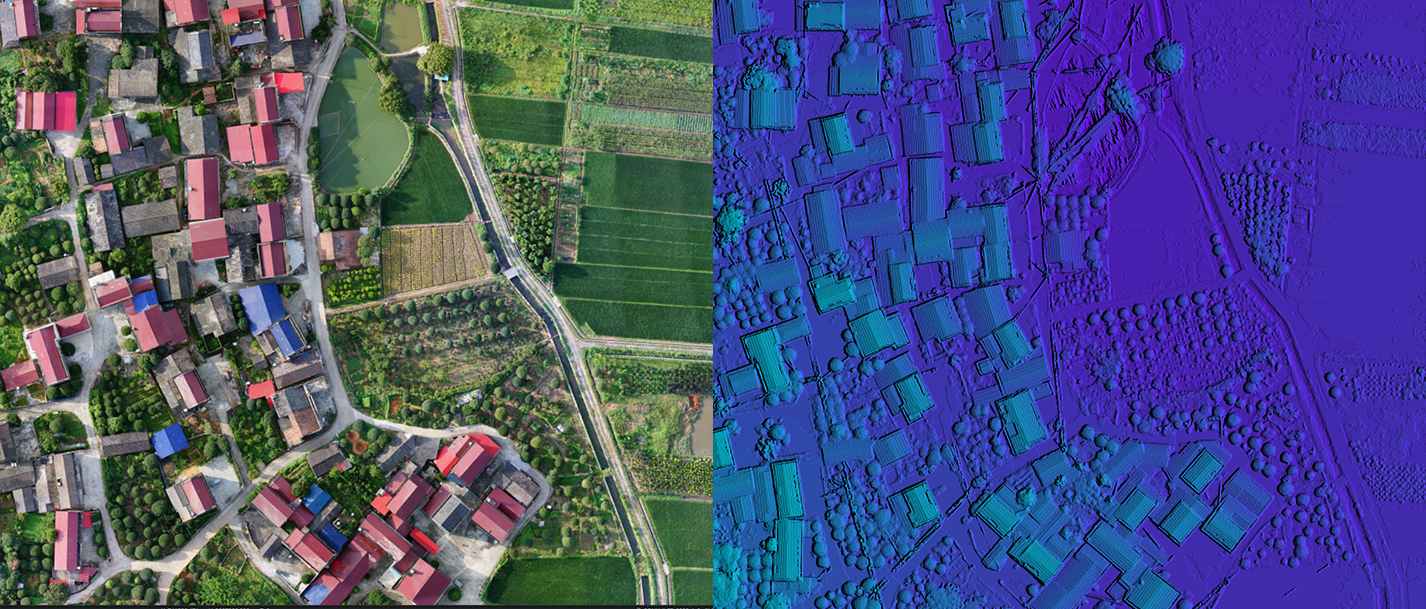
Die Deep-Learning-Technologie von Autel passt die KI-Algorithmen selbsttätig an das jeweilige Szenario an und erfüllt die in der Vermessung geforderte Genauigkeit von 1:500 auch ohne Passpunkte.
Aerotriangulation
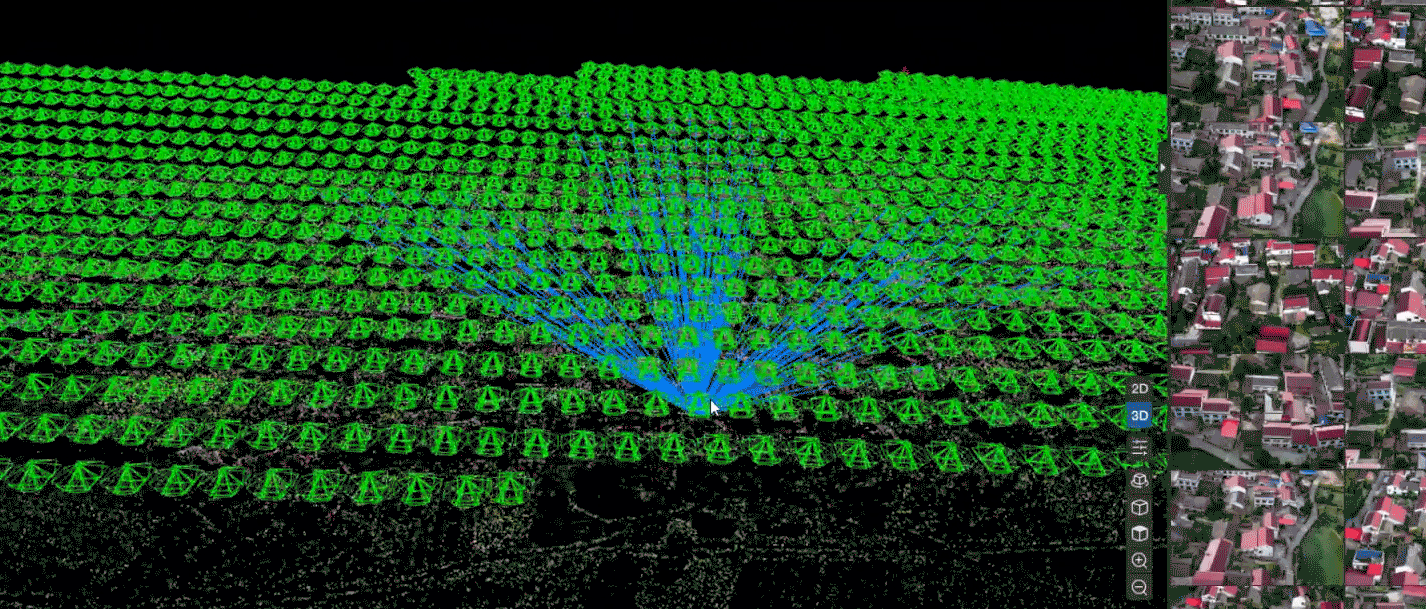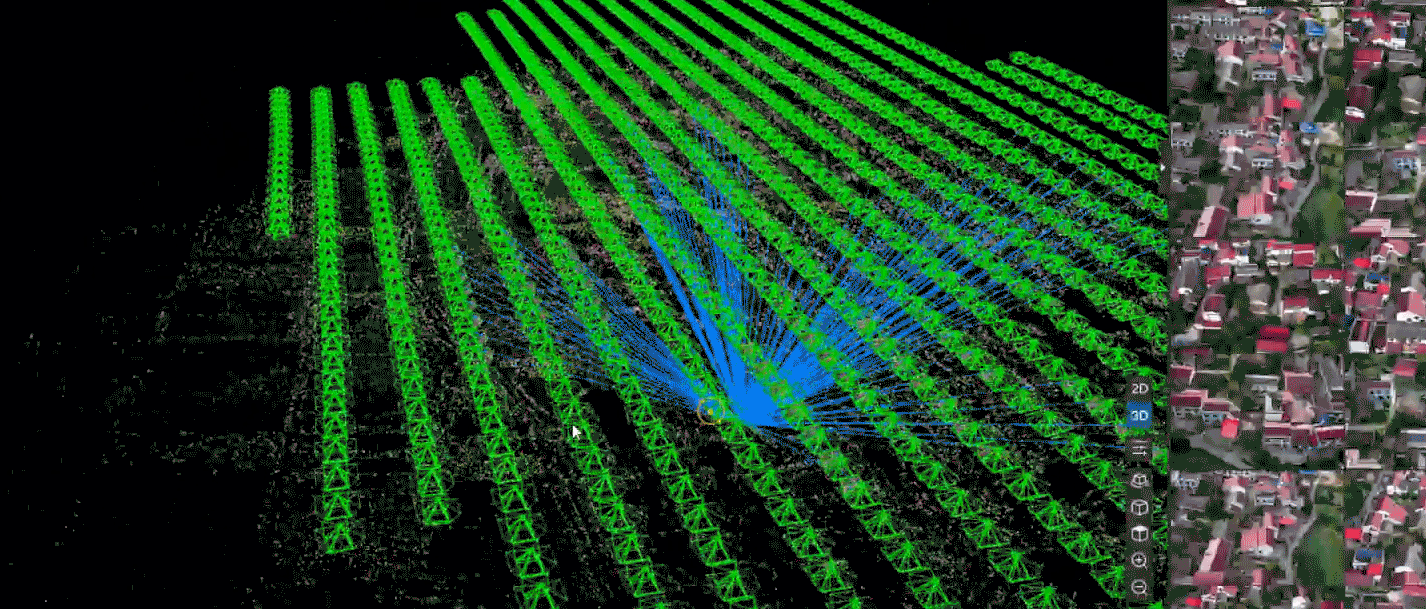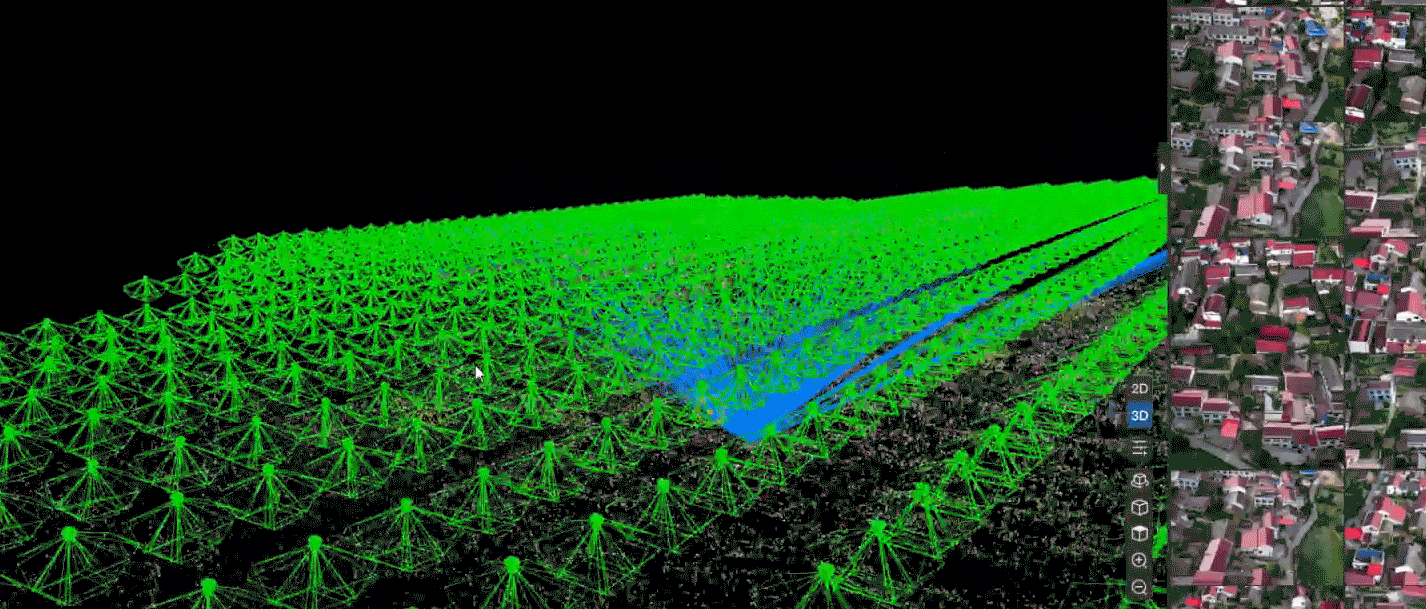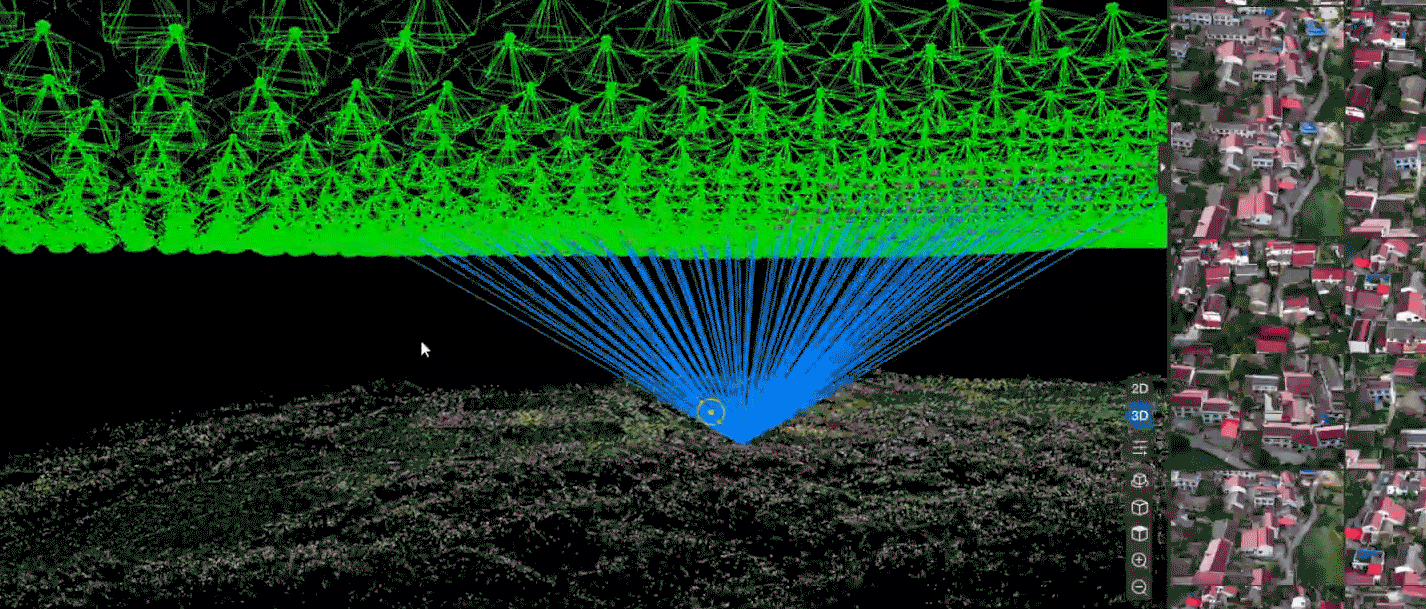
Autel Mapper unterstützt Rolling-Shutter- und Global-Shutter-Kameras. Die intelligente Blockverarbeitung der Aerotriangulation bewältigt große Datenmengen, der fortschrittliche Matching-Algorithmus verarbeitet Aufnahmen unterschiedlicher Flughöhen und Auflösungen zuverlässig.
Echtzeit-2D
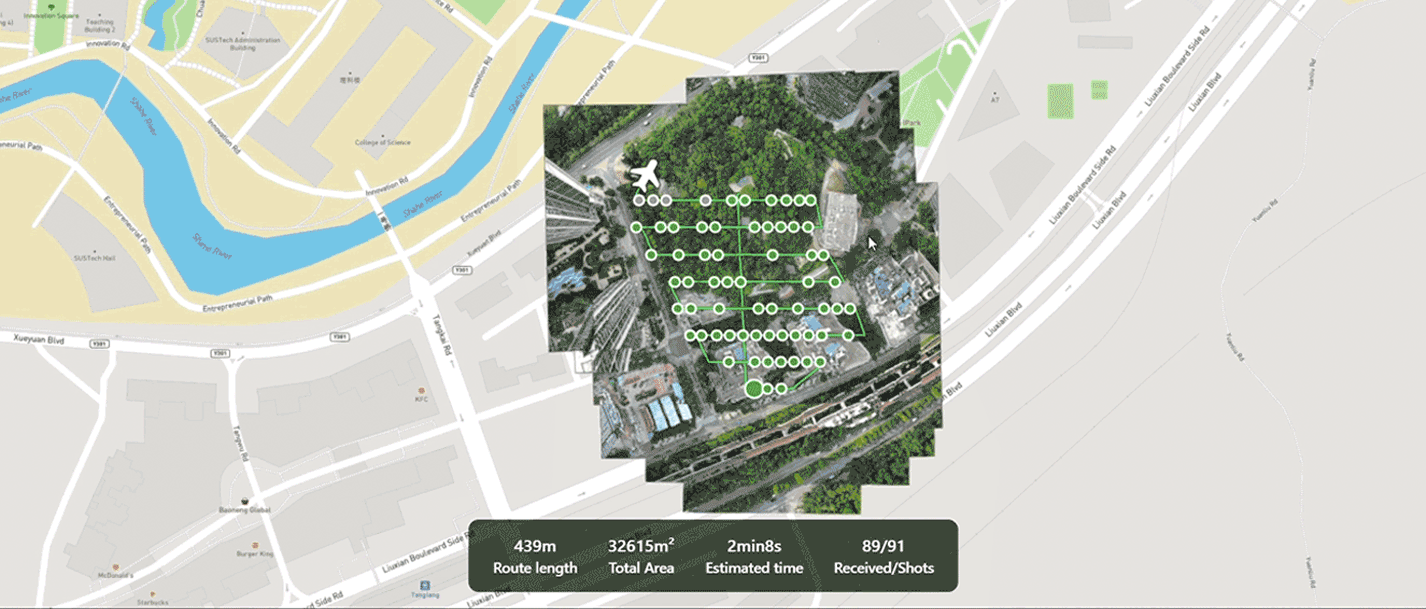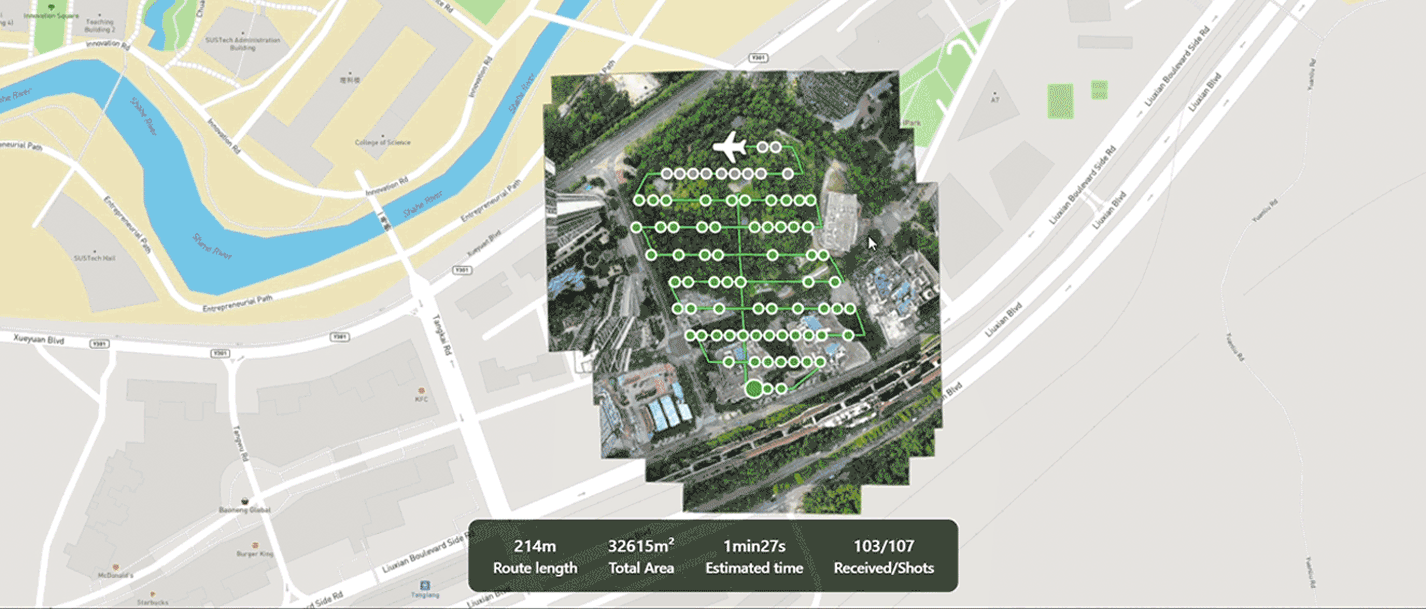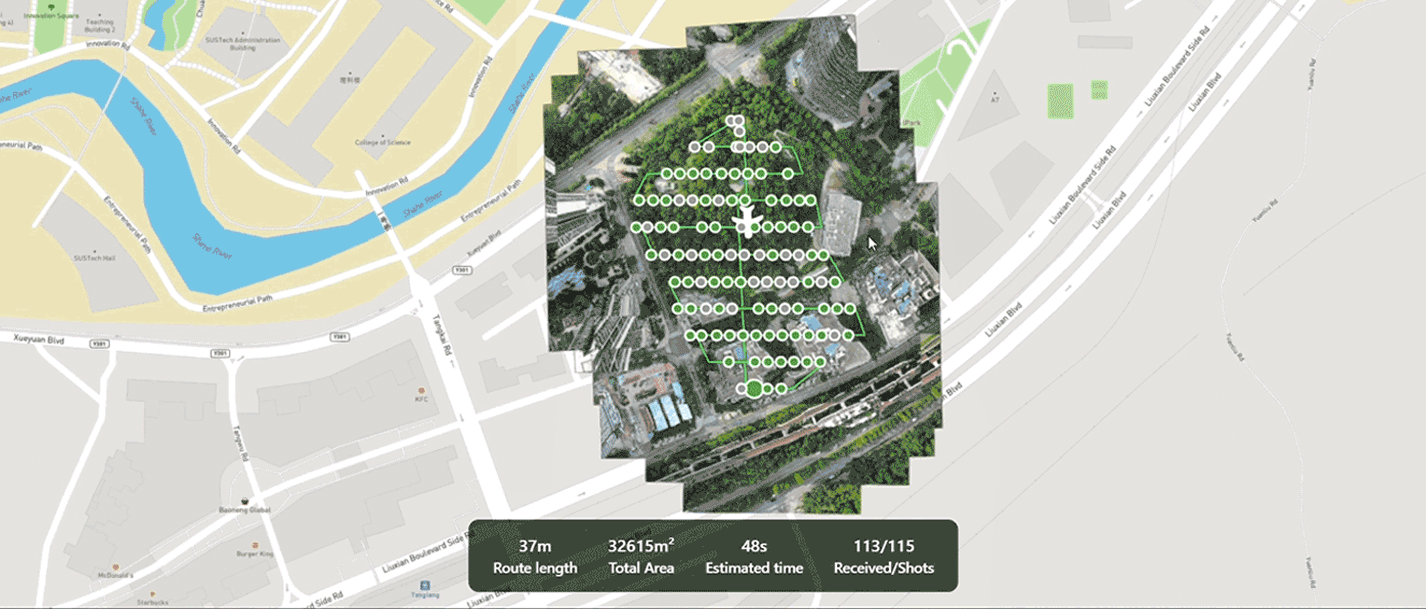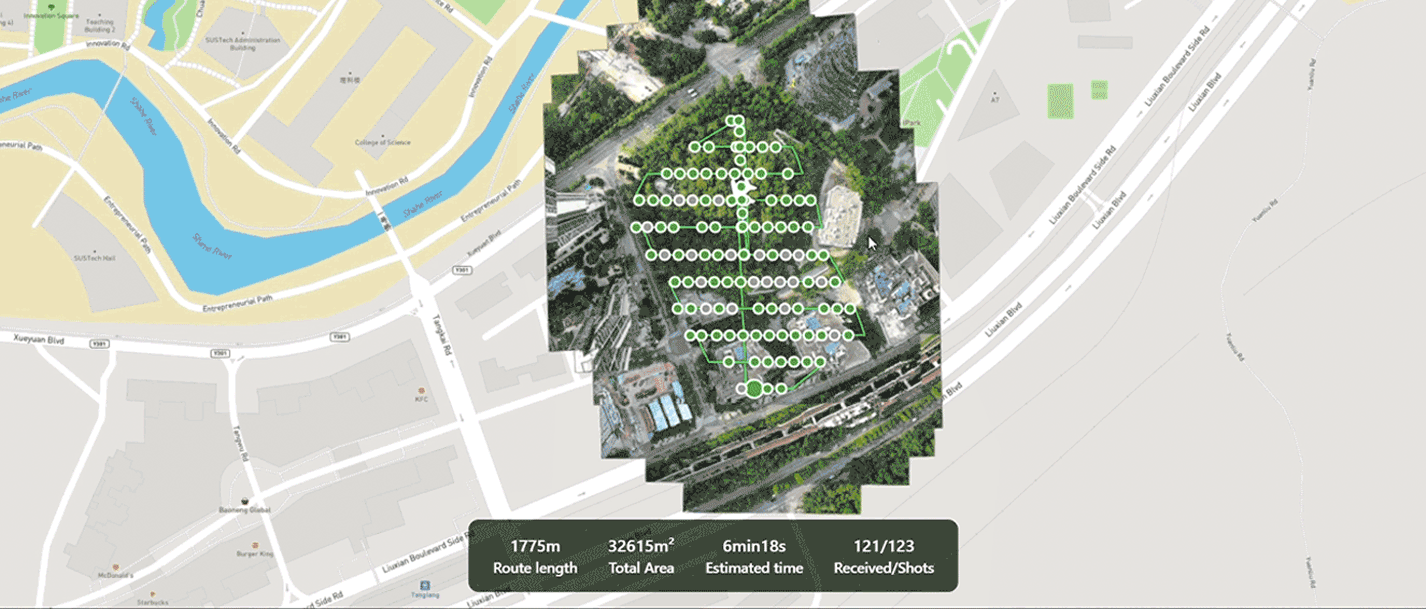
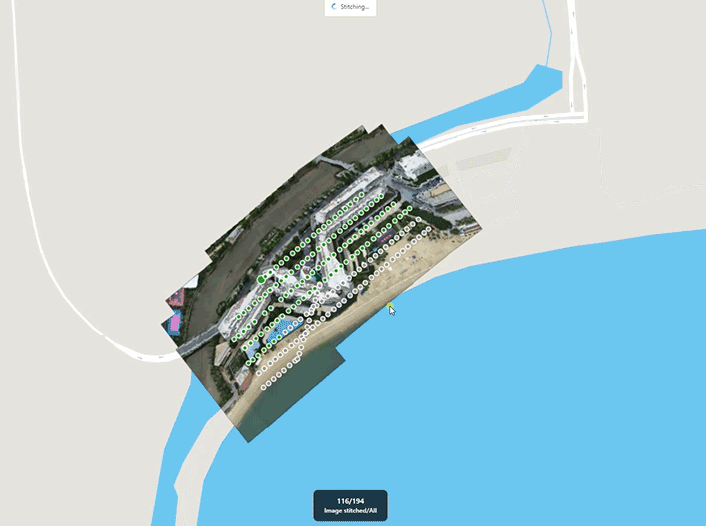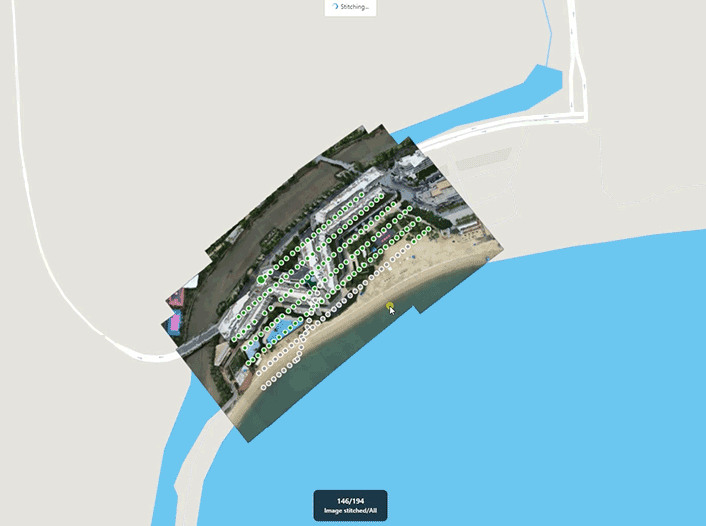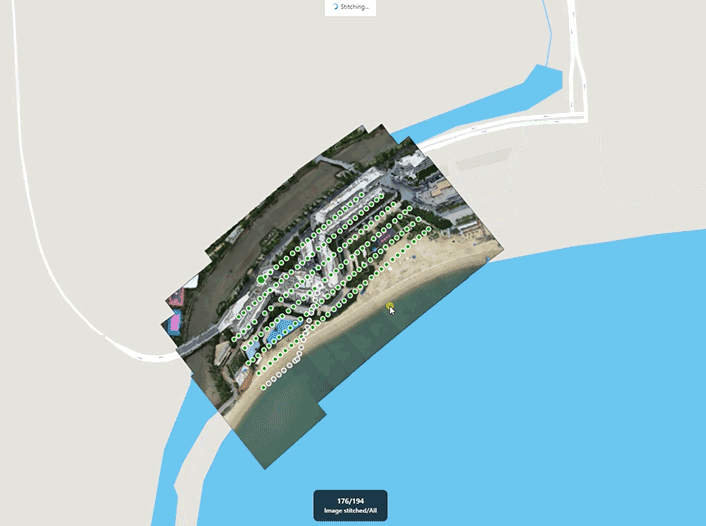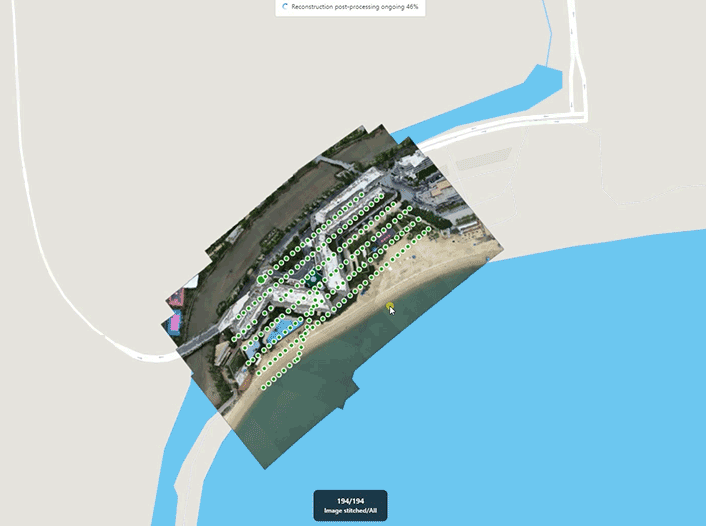
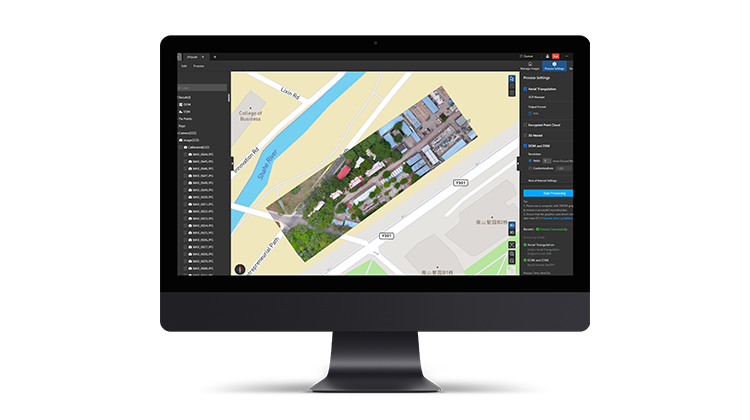
Während des Flugs überträgt die Fernsteuerung die Bilder in Echtzeit an Autel Mapper, das daraus laufend ein 2D-Mosaik erstellt. Fortschrittliche Bildverarbeitung erzeugt hochgenaue Orthofotos in Echtzeit und gibt dem Team vor Ort eine Grundlage, den Ablauf unmittelbar anzupassen.
Schnelles Stitching
Bilder der Autel-Drohnen lassen sich im Stapel importieren und über Orthorektifizierung und schnelles Stitching zügig zu 2D-Karten und Ansichten verarbeiten.
Flexibel, skalierbar
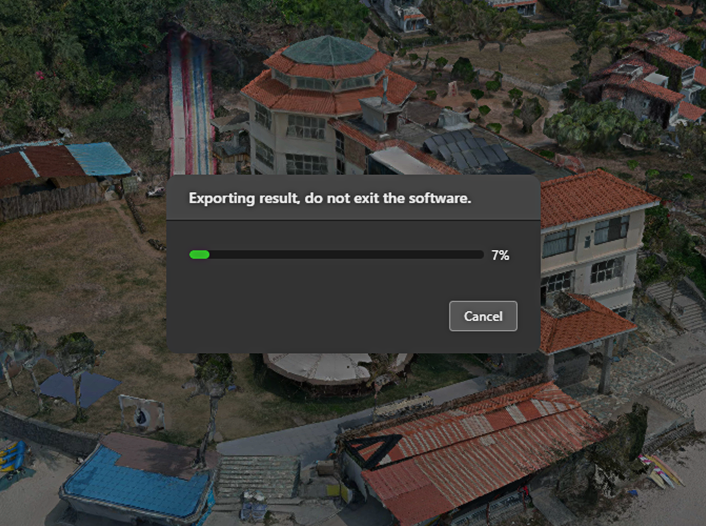
Import und Export sind unkompliziert; Netzwerk- und Cloud-Funktionen beschleunigen die Bearbeitung beliebiger Projekte.
Volle Kontrolle
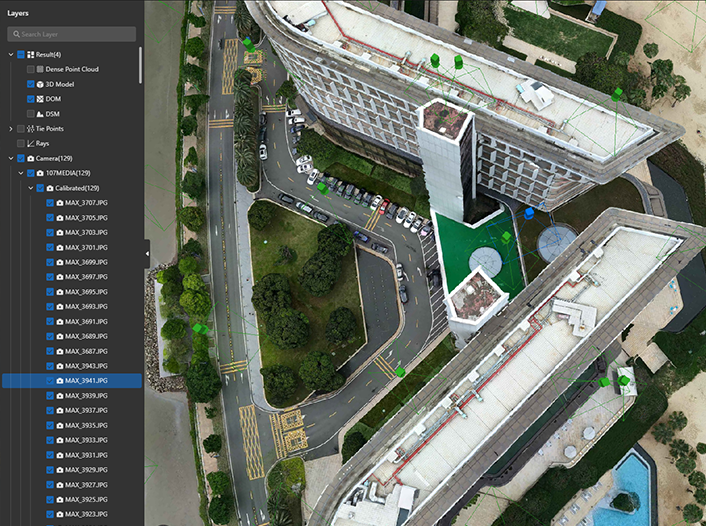
Der durchdachte, klar geführte Arbeitsablauf von Autel Mapper lässt Nutzer schnell produktiv werden, ohne sich in Optionen zu verlieren.
Cloud-fähig
Die Cloud-Verarbeitung liefert Ergebnisse und Renderings schneller als je zuvor.
* Vor dem Flugbetrieb müssen sich Nutzer mit den geltenden lokalen Gesetzen und Vorschriften vertraut machen und diese einhalten. Stellen Sie sicher, dass das Fluggerät über die erforderlichen Zulassungen und Luftraumfreigaben verfügt. * Die auf dieser Seite genannten Parameter und Spezifikationen beruhen auf Messungen unter kontrollierten Testbedingungen mit Autel Mapper. Die Ergebnisse können je nach Umgebungsbedingungen, Nutzung und Firmware-Version abweichen; maßgeblich ist die tatsächliche Praxis. * Die Angaben zur Flugzeit wurden ohne Wind und ohne weitere Störeinflüsse ermittelt, mit auf Bremsen eingestellter Hindernisvermeidung und ausschließlich Fotoaufnahmen. Das Fluggerät fliegt dabei durchgehend mit 8 m/s auf Meereshöhe, bis die Batterie 0 % erreicht. Die Daten dienen nur als Anhaltspunkt. Für die Flugsicherheit sollten Nutzer die Hinweise der App im realen Betrieb aufmerksam verfolgen. * Nach geltendem Recht erlauben Länder wie China und Südkorea ausschließlich den Einsatz von nach unten gerichtetem 24G-Radar (Millimeterwellenradar an der Unterseite des Fluggeräts zur Erfassung nach unten). Die konkreten Anforderungen entnehmen Sie den Gesetzen des jeweiligen Landes. * Bezieht sich auf die maximale Windgeschwindigkeit, der das UAV im Starrflügelmodus standhält. * Für weitere Informationen wenden Sie sich bitte an unser Vertriebsteam.
Die Plattform im Detail
In Aktion
Vollständige Spezifikationen
Block 1 +
Block 2 +
Block 3 +
Block 4 +
Block 5 +
Block 6 +
Block 7 +
Block 8 +
Diese Plattform für Ihre Mission?
Wir prüfen Einsatzprofil, Reichweite, Payload und Compliance – und schlagen die richtige Konfiguration vor.