Enterprise Multirotor · Klasse C2

Autel EVO Max Serie

Eine Plattform, zwei Sensorköpfe

Die EVO Max Serie V2 ist der Arbeitsrahmen für Einsätze, die nicht warten: 42 Minuten Flugzeit, Hinderniserkennung in sechs Richtungen über Radar und Kameras, Akkuwechsel im laufenden Betrieb und ein A-Mesh-Netzwerk, in dem sich die Fluggeräte gegenseitig als Relais dienen. Den Unterschied zwischen 4T V2 und 4N V2 macht allein der Gimbal – Zoom für den Tag, Nachtsicht für die Dunkelheit.

Flugzeit
42 Minuten
Übertragung
8 km (CE) · 15 km (FCC)
Hinderniserkennung
6 Richtungen
Zulassung
Klasse C2 (EU)
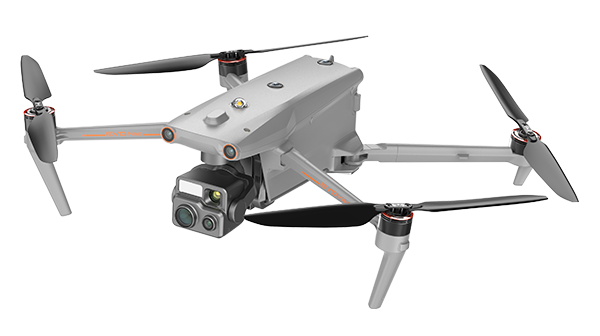
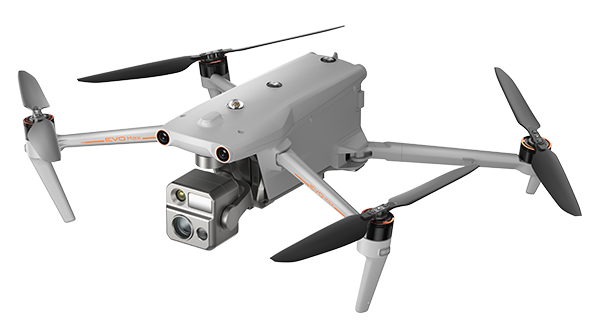
Autel EVO Max 4T V2 – freigestellte Ansicht des Fluggeräts mit Fusion-Gimbal
Modelle

4T V2 oder 4N V2

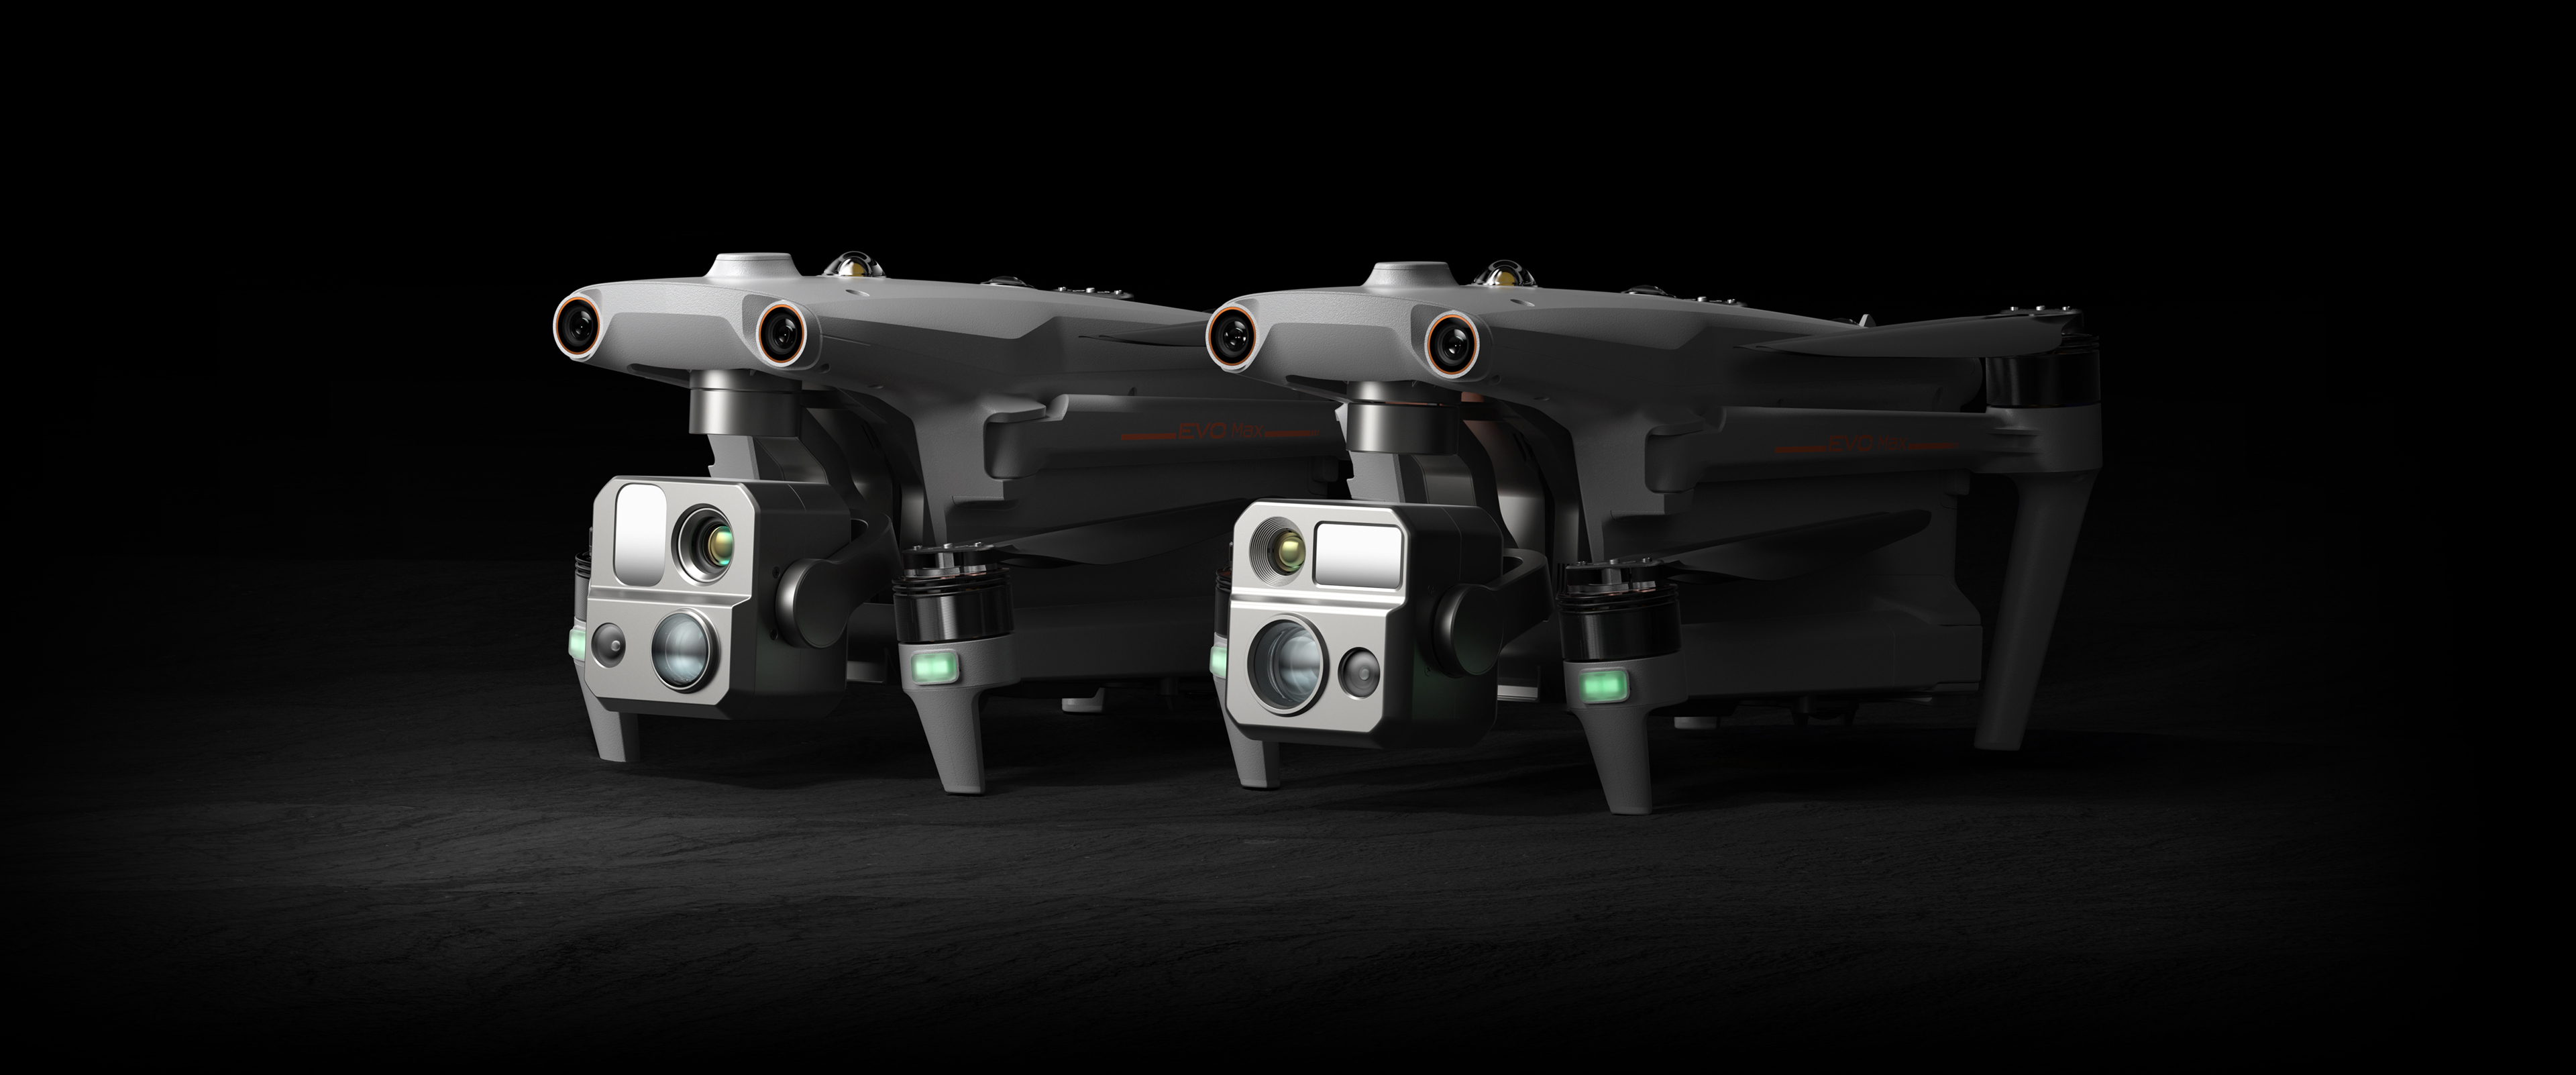
Zelle, Antrieb, Sensorik und Übertragung sind bei beiden Modellen identisch – auch Wärmebild und Laser-Entfernungsmesser. Unterschiedlich ist allein die vierte Kamera im Gimbal: Zoom beim 4T V2, Nachtsicht beim 4N V2. Für die EVO Max Serie gibt es derzeit keine Shop-Produktseite; wir stellen die Konfiguration auf Anfrage zusammen.

Zoom · Weitwinkel · Wärmebild · Laser
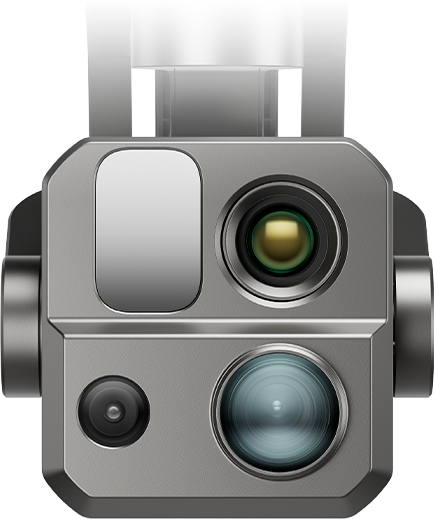
Gimbal Fusion 4T V2 von vorn: Zoom-Kamera, Weitwinkelkamera, Wärmebildkamera und Laser-Entfernungsmesser

EVO Max 4T V2

Der Gimbal Fusion 4T V2 bündelt vier Sensoren: eine Zoom-Kamera mit 48 MP und stufenlosem optischem Zoom, eine Weitwinkelkamera, ein radiometrisches Wärmebild mit 640×512 Pixeln und einen Laser-Entfernungsmesser bis 1200 m. Die Ausstattung für Aufklärung, Inspektion und Beweissicherung bei Tageslicht.

Zoom
10x optisch · 160x digital
Wärmebild
640×512 · 9,1 mm
Laser
5 – 1200 m
Startgewicht
1665 g
Nachtsicht · Weitwinkel · Wärmebild · Laser
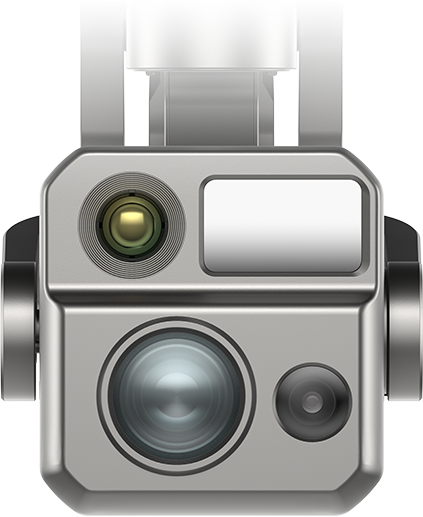
Gimbal Fusion 4N V2 von vorn: lichtstarke Nachtsichtkamera, Weitwinkelkamera, Wärmebildkamera und Laser-Entfernungsmesser

EVO Max 4N V2

Der Gimbal Fusion 4N V2 ersetzt die Zoom-Kamera durch eine lichtstarke Nachtsichtkamera: 1,69-Zoll-Sensor, Blende f/1.4 und ein ISO-Bereich bis 440.000 liefern ein verwertbares Bild, wo das bloße Auge nichts mehr erkennt. Weitwinkel mit 50 MP, Wärmebild und Laser-Entfernungsmesser bleiben unverändert.

Nachtsicht
f/1.4 · ISO bis 440.000
Weitwinkel
50 MP · f/1.85
Wärmebild
640×512 · 9,1 mm
Startgewicht
1700 g
Auf einen Blick

Kernmerkmale der Plattform

42 Minuten Flugzeit mit dem intelligenten Akku ABX41-D
Akkuwechsel im laufenden Betrieb, ohne die Drohne neu zu starten
A-Mesh: Fluggeräte dienen einander als Funkrelais
Hinderniserkennung in sechs Richtungen mit 60-GHz-Radar und Kameras
Autel SkyLink 2.0 mit vier Frequenzbändern und automatischem Wechsel
EU-Baumusterprüfbescheinigung Klasse C2, MTOM 1890 g
Bis zu 23 m/s Höchstgeschwindigkeit, 12 m/s Windbeständigkeit
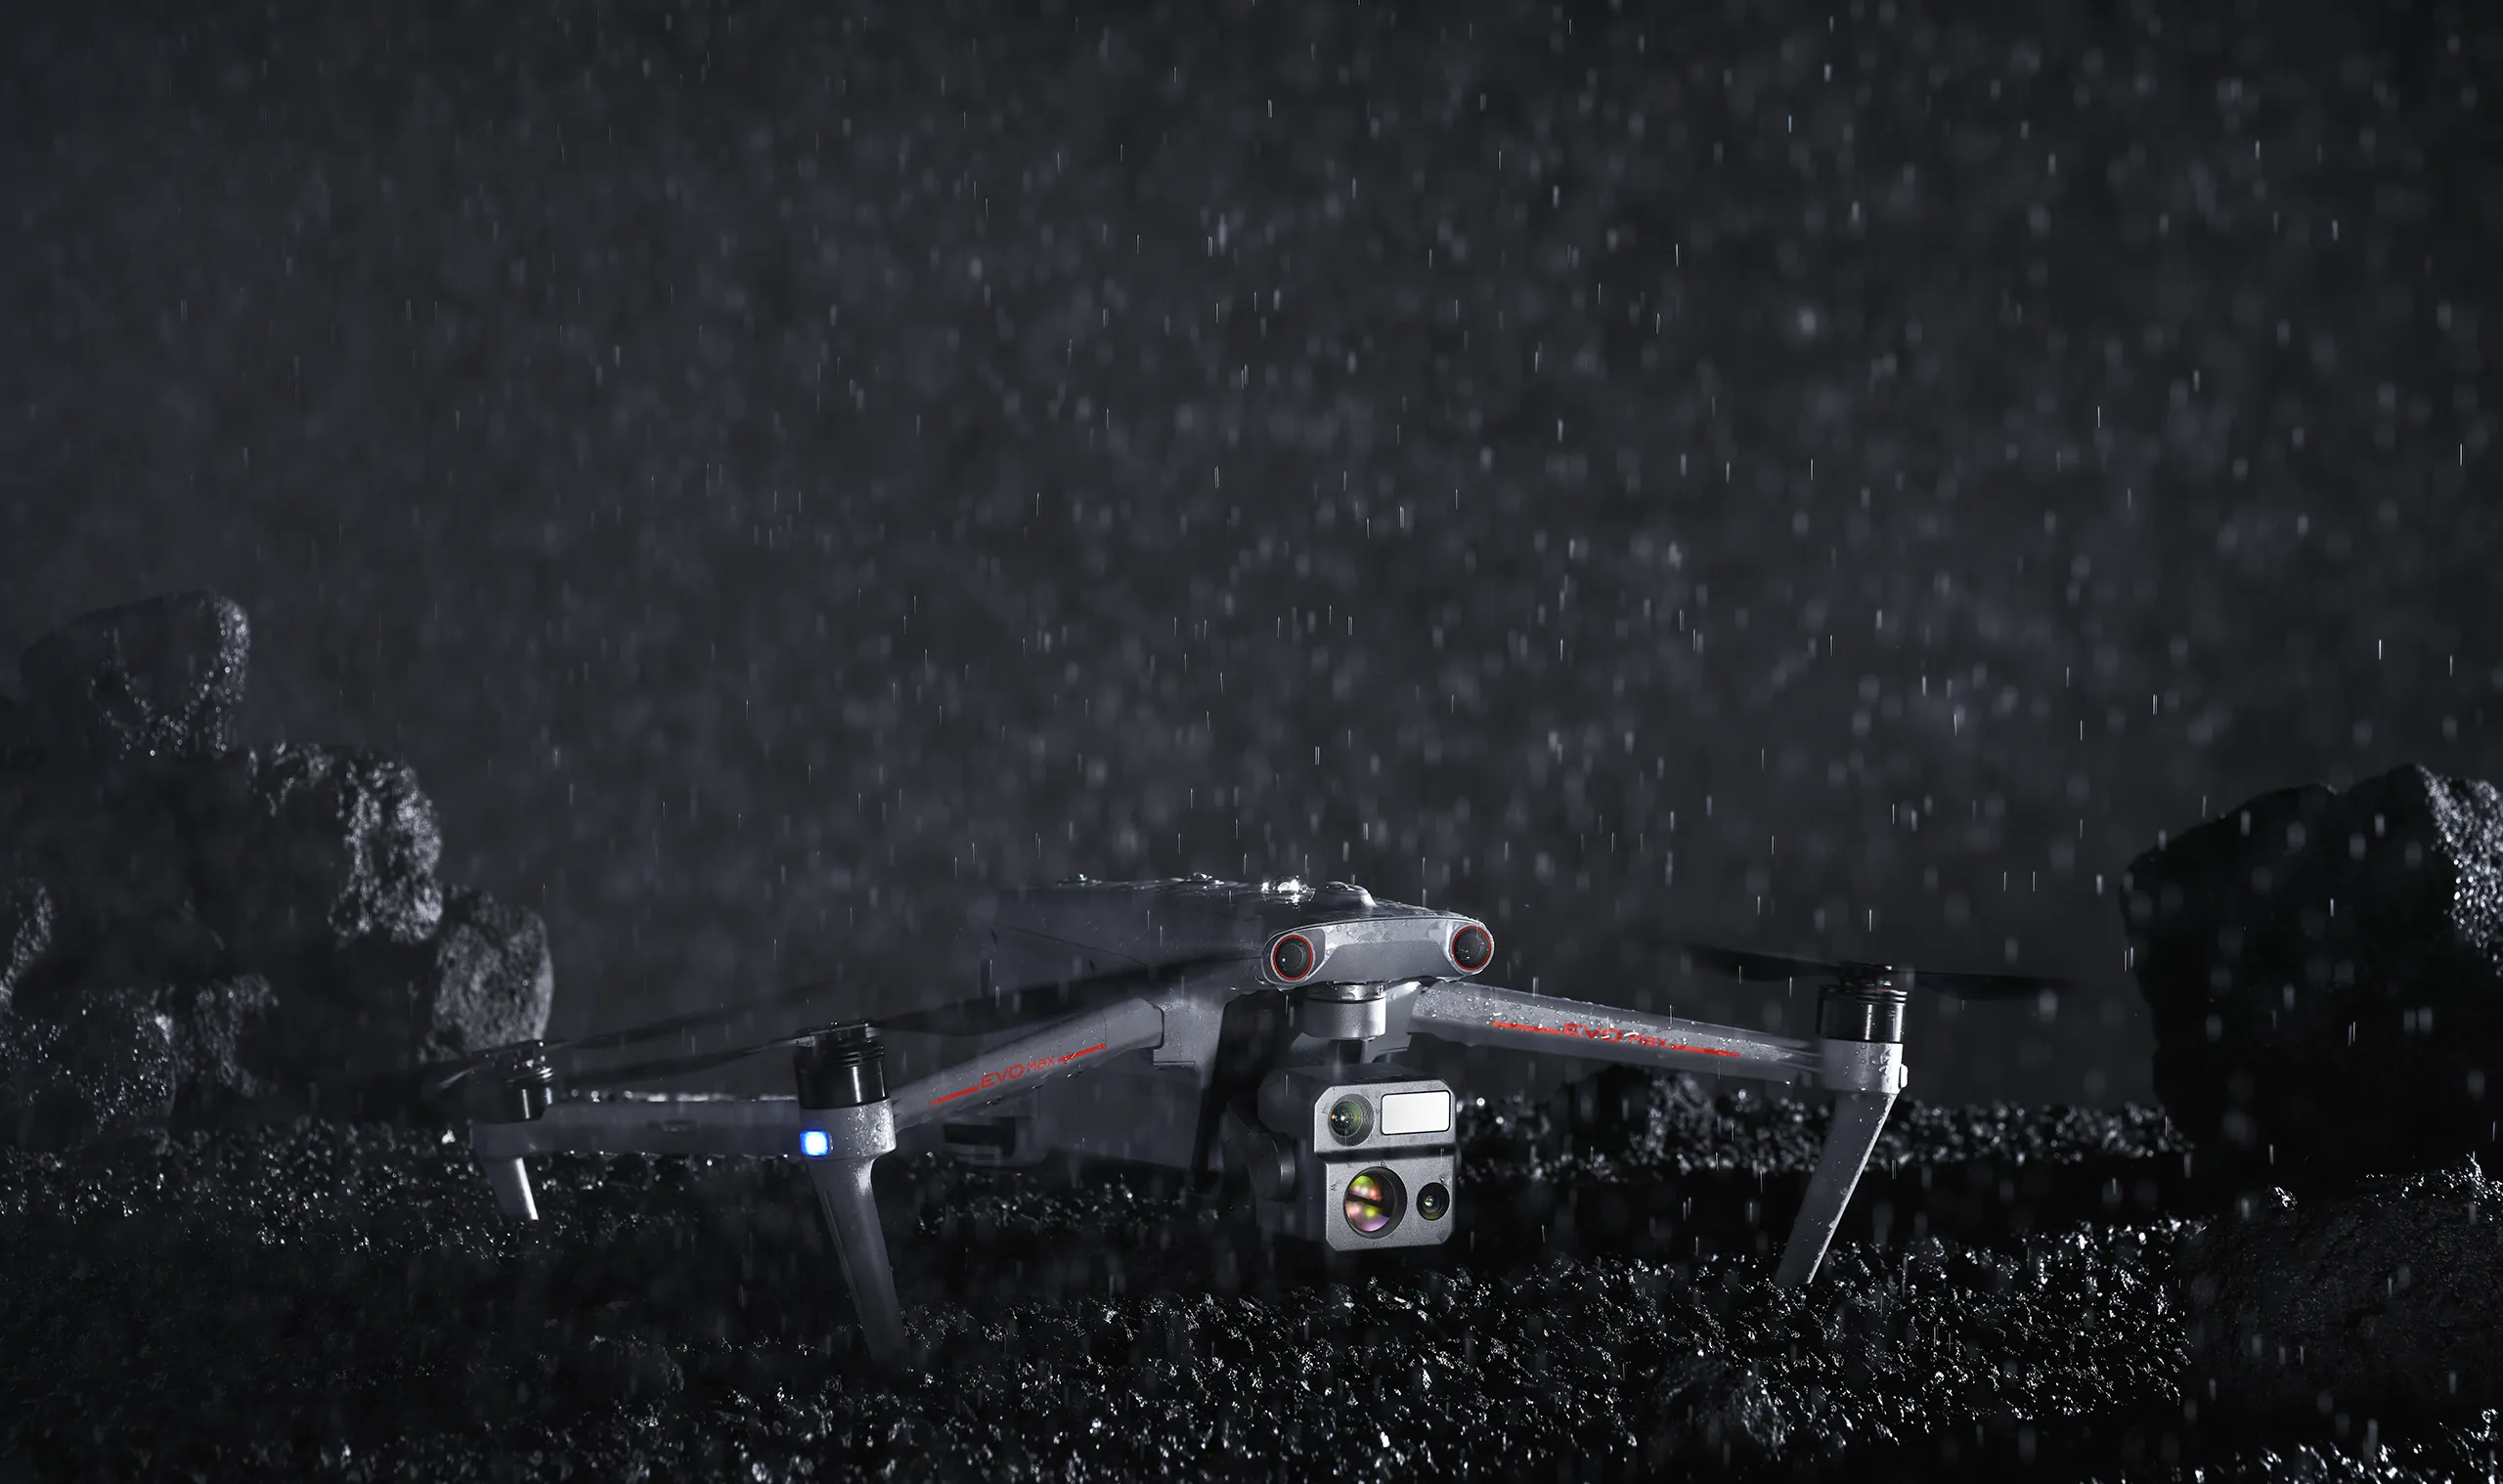
Schutzart IP43 für Einsätze bei Regen und Staub
128 GB interner Speicher mit Medienverschlüsselung
Laser-Entfernungsmesser von 5 bis 1200 m, Laserklasse 1
Rechteck-, Polygon- und Orbit-Missionen, KMZ-Import
PSDK-Anschluss an der Oberseite für eigene Aufbauten
Technologie

Was die Plattform leistet

01

A-Mesh: Drohnen, die füreinander funken

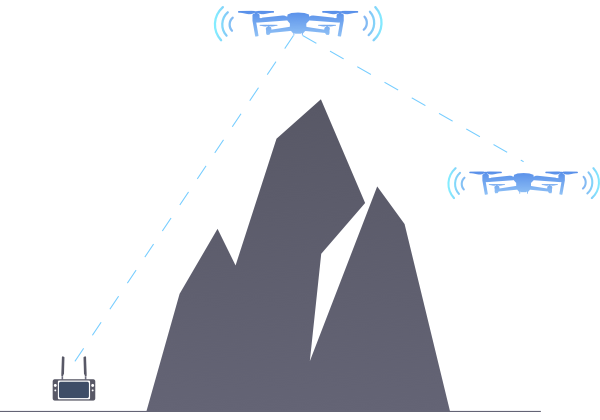
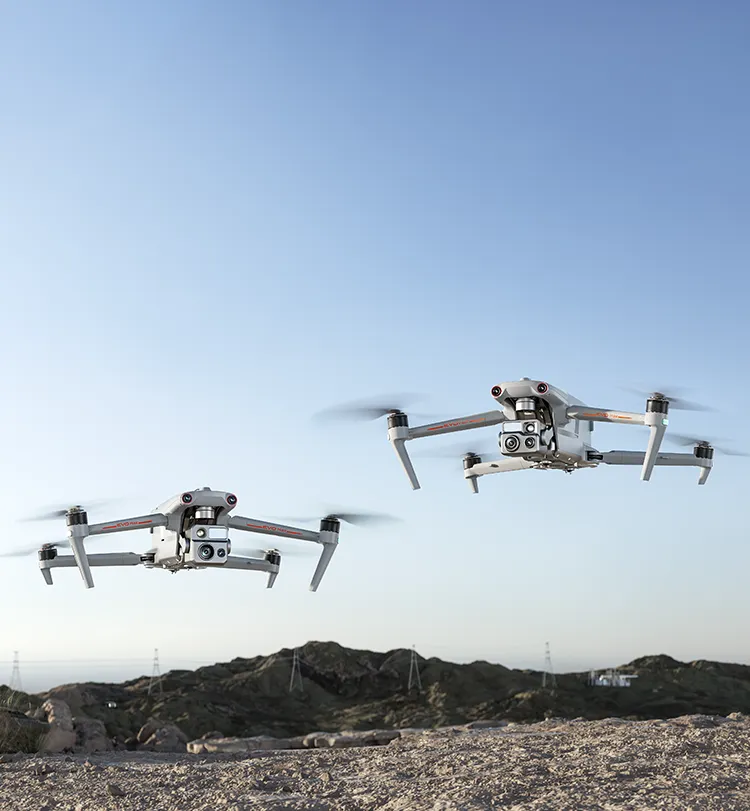
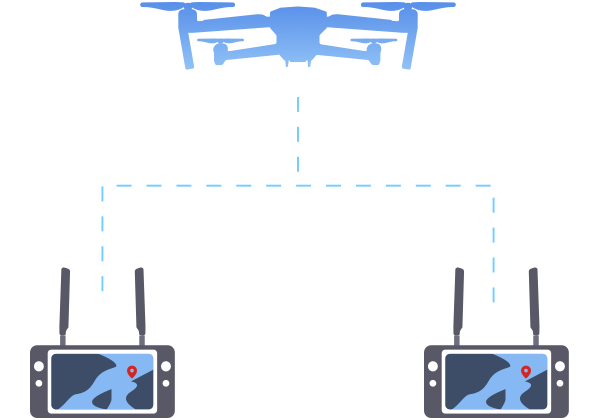
Im A-Mesh-Verbund halten die Fluggeräte nicht nur Kontakt zur Bodenstation, sondern auch untereinander. Steht eine Drohne über dem Bergrücken, reicht sie das Signal der zweiten weiter – das Livebild bleibt verfügbar, obwohl die direkte Verbindung zur Fernsteuerung längst abgerissen wäre. Verlässt ein Fluggerät das Netz, übernimmt das nächste die Weiterleitung, und ein Pilot kann die Steuerung eines Fluggeräts an einen zweiten Arbeitsplatz übergeben.

Schema des A-Mesh-Netzwerks: eine Drohne hinter dem Bergrücken sendet über eine zweite Drohne zur Bodenstation
02

Hinderniserkennung in sechs Richtungen

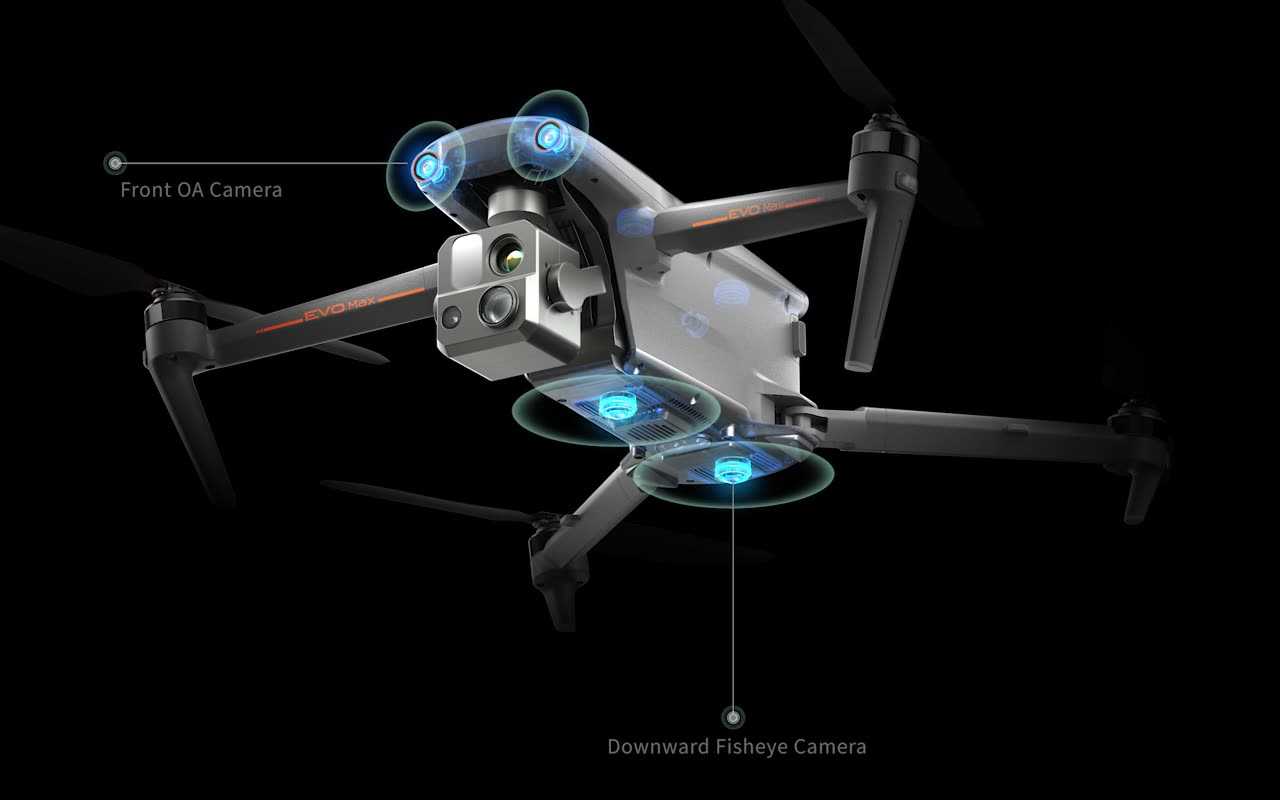
Weitwinkel- und Fischaugenkameras an Bug, Heck, Ober- und Unterseite erfassen Hindernisse nach vorn bis 30 m, nach hinten bis 25 m und zur Seite bis 40 m. Dort, wo optische Verfahren aussteigen – Glas, Wasser, Freileitungen, Dunkelheit –, übernimmt das 60-GHz-Millimeterwellenradar und meldet Hochspannungsleitungen bereits aus 18 m. Nach unten reicht die Radarerfassung über Betonboden bis 40 m.

EVO Max mit hervorgehobener Frontkamera und Fischaugenkamera an der Unterseite für die Hinderniserkennung
03

Nachtsicht, die Farbe und Kontur behält

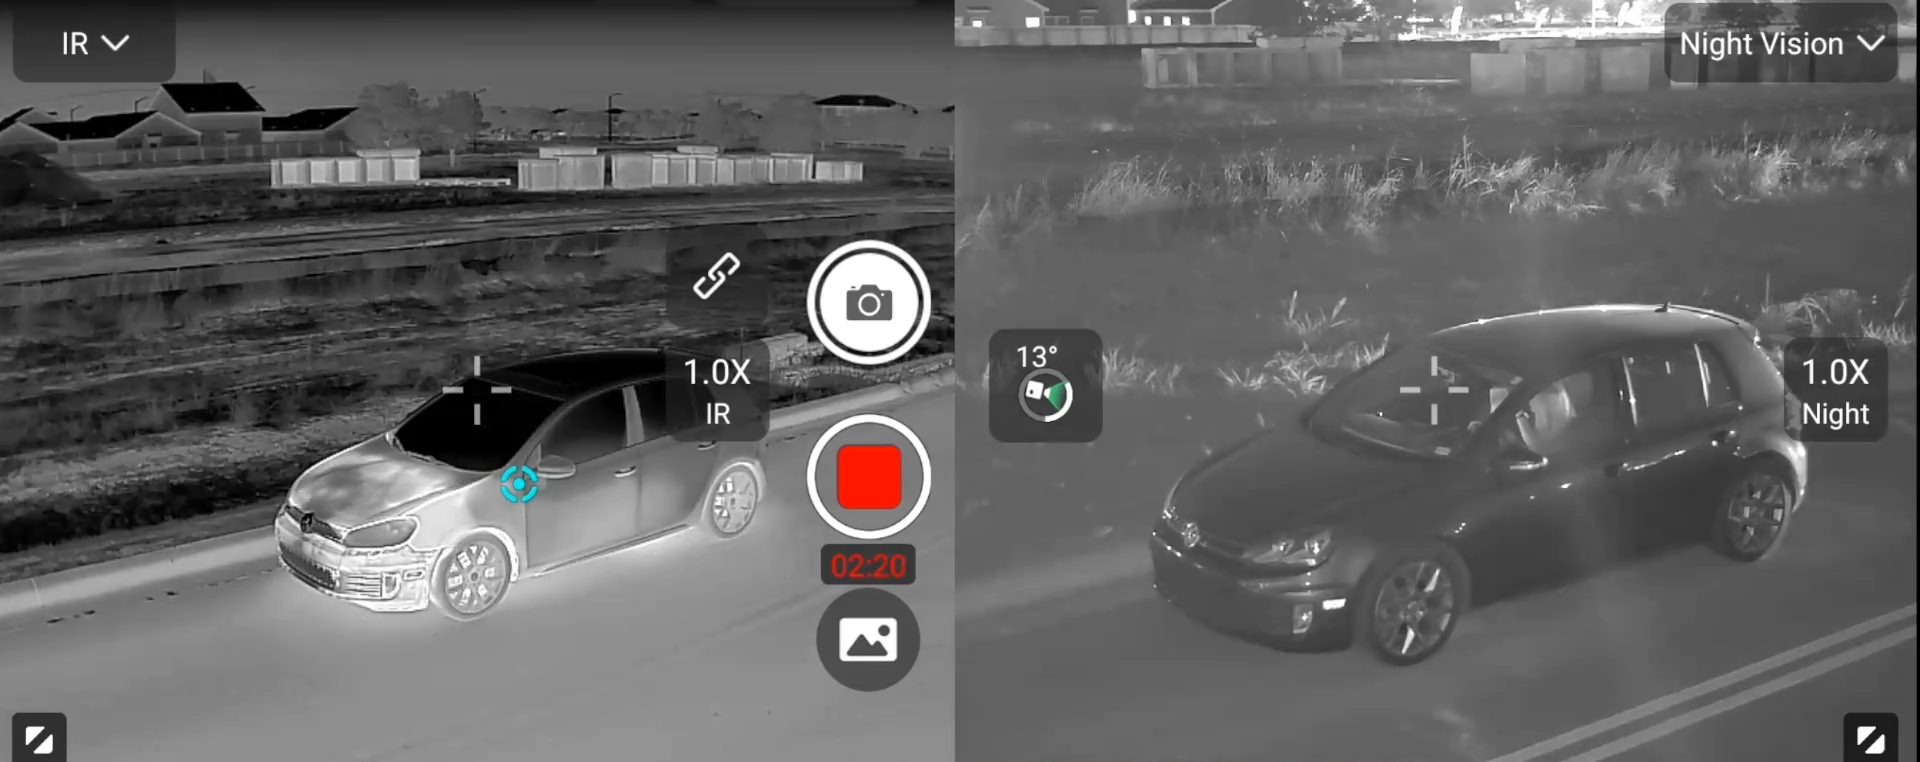
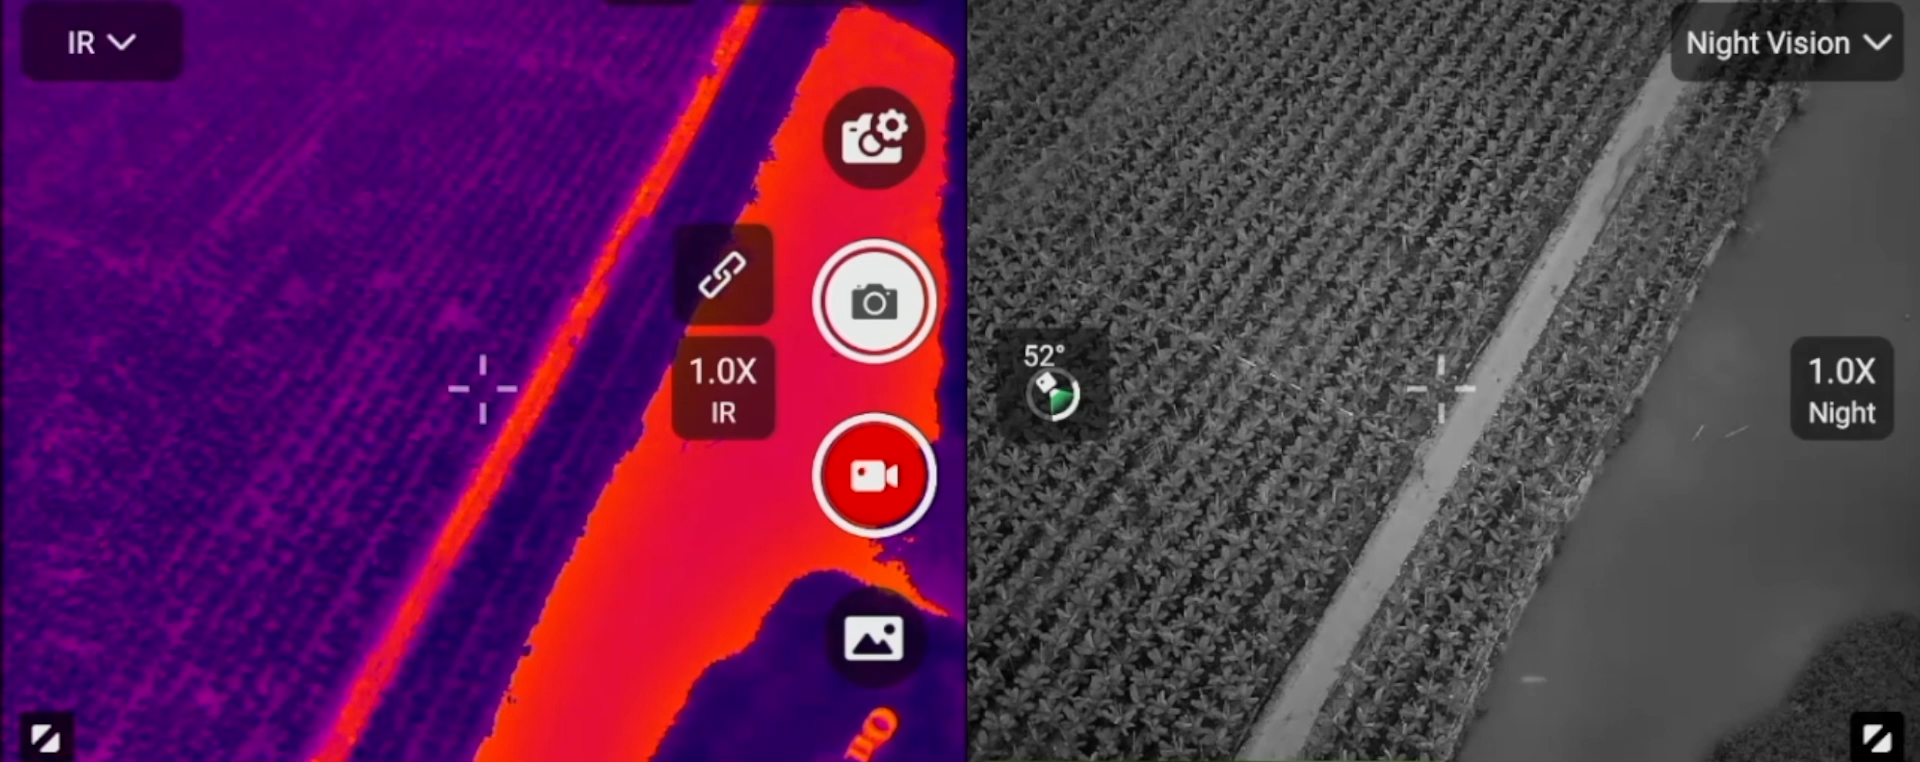
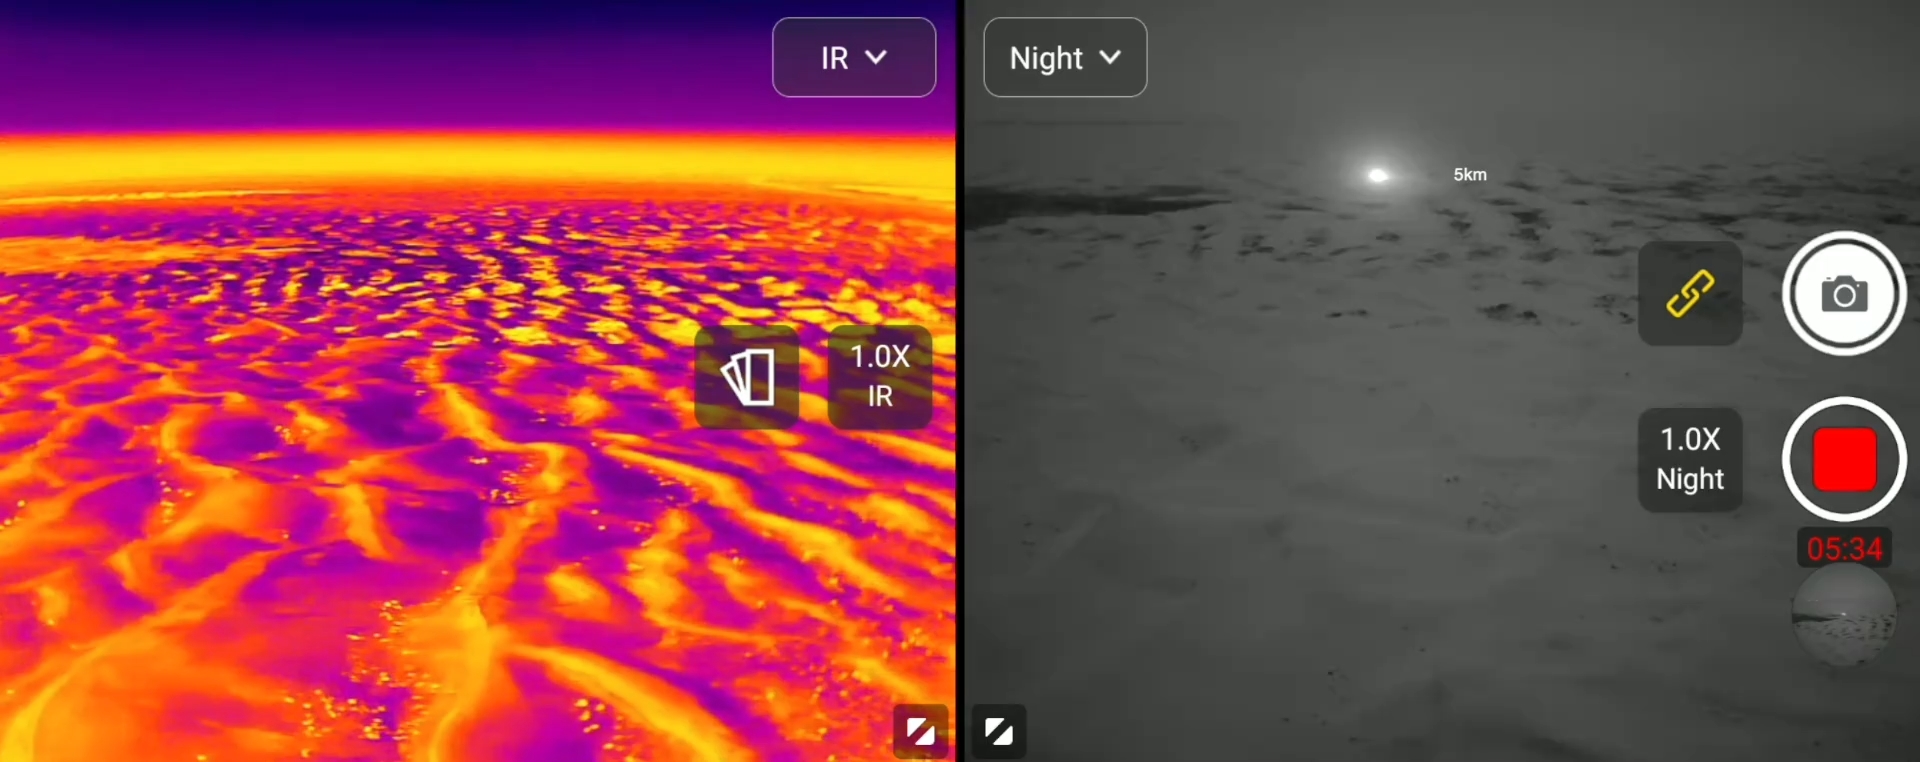
Die Nachtsichtkamera des 4N V2 arbeitet mit einem 1,69-Zoll-Sensor und Blende f/1.4. Im direkten Vergleich zeigt das Wärmebild links, wo Wärme entsteht – die Nachtsicht rechts zeigt, worum es sich handelt: Fahrzeugtyp, Farbe, Aufbauten, Kennzeichenbereich. Beide Bilder stammen aus demselben Gimbal und lassen sich im Livebild nebeneinander legen.

Livebild des EVO Max 4N V2: links das Wärmebild eines Autos, rechts dasselbe Fahrzeug in der Nachtsicht
04

SkyLink 2.0 – Übertragung, die sich wehrt

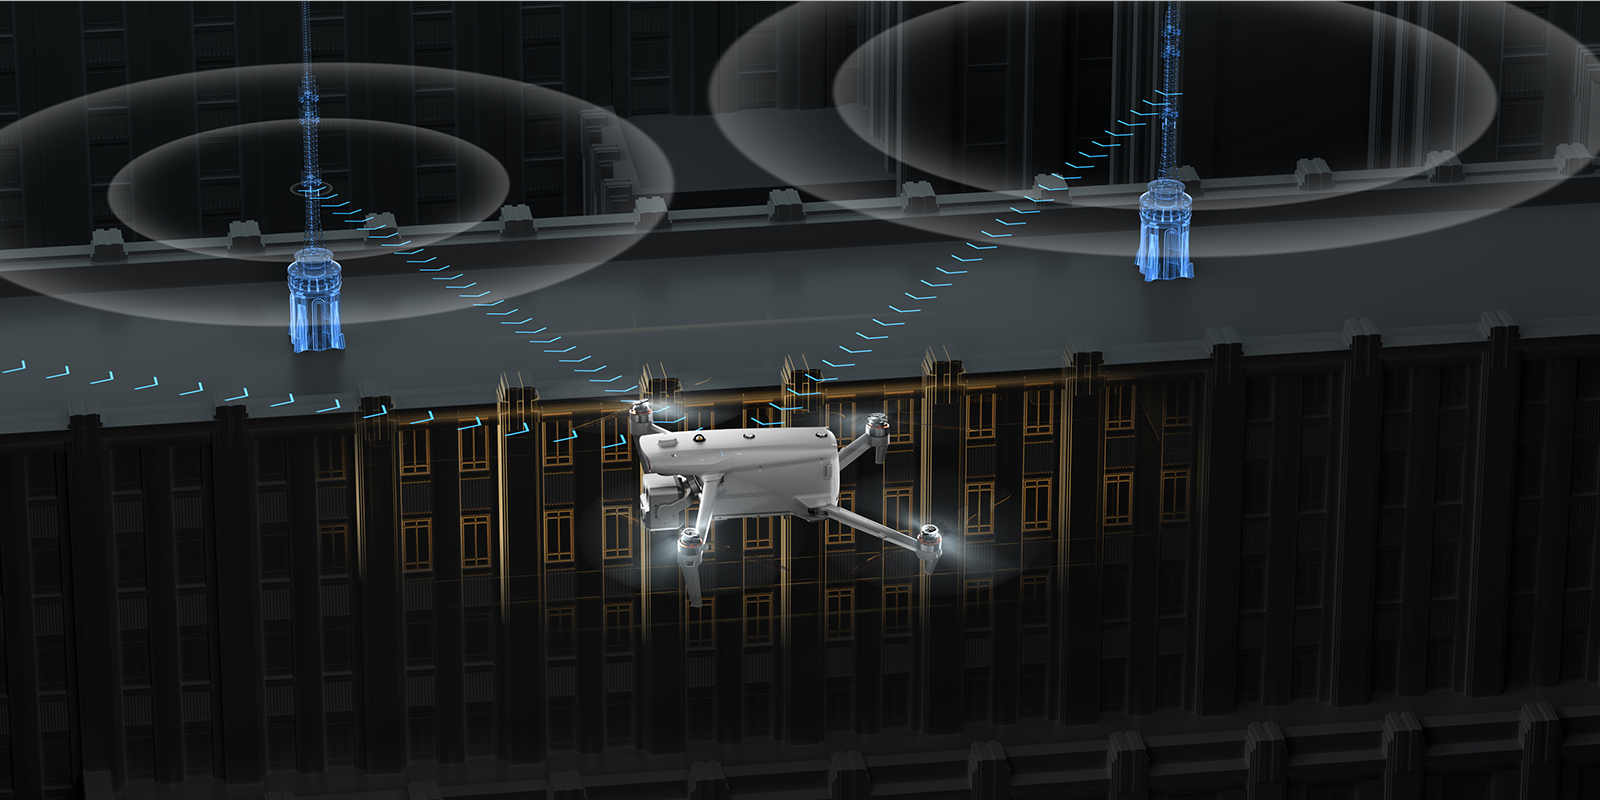
Autel SkyLink 2.0 arbeitet auf vier Bändern – 900 MHz, 2,4 GHz, 5,2 GHz und 5,8 GHz – und wechselt bei Störungen selbsttätig auf das freie Band. In der EU stehen bis zu 8 km Reichweite zur Verfügung, nach FCC bis zu 15 km. Das Band lässt sich in der App auch fest vorgeben, wenn die Lage es verlangt.

EVO Max im Nachtflug entlang einer Gebäudefront, umgeben von Sendemasten mit Störsignalen
05

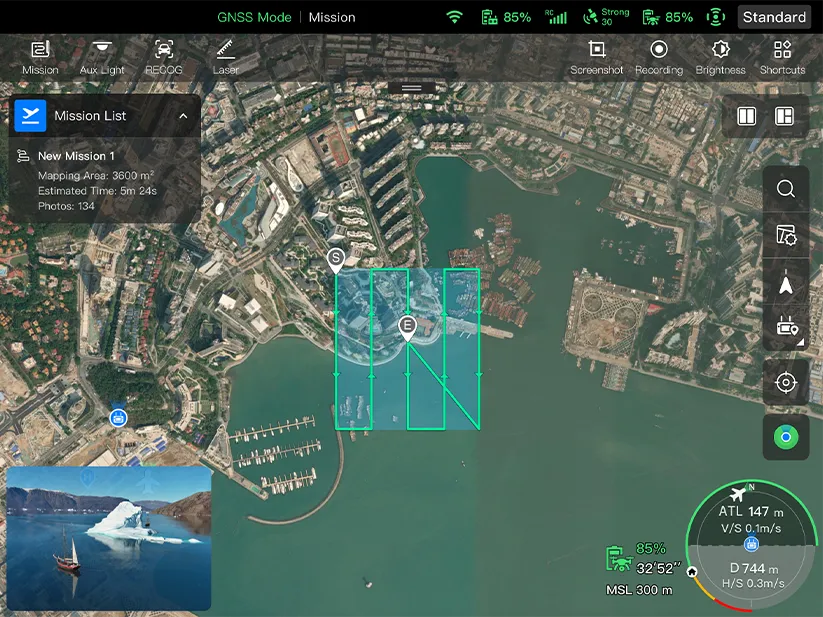
Missionen planen statt Stick schieben

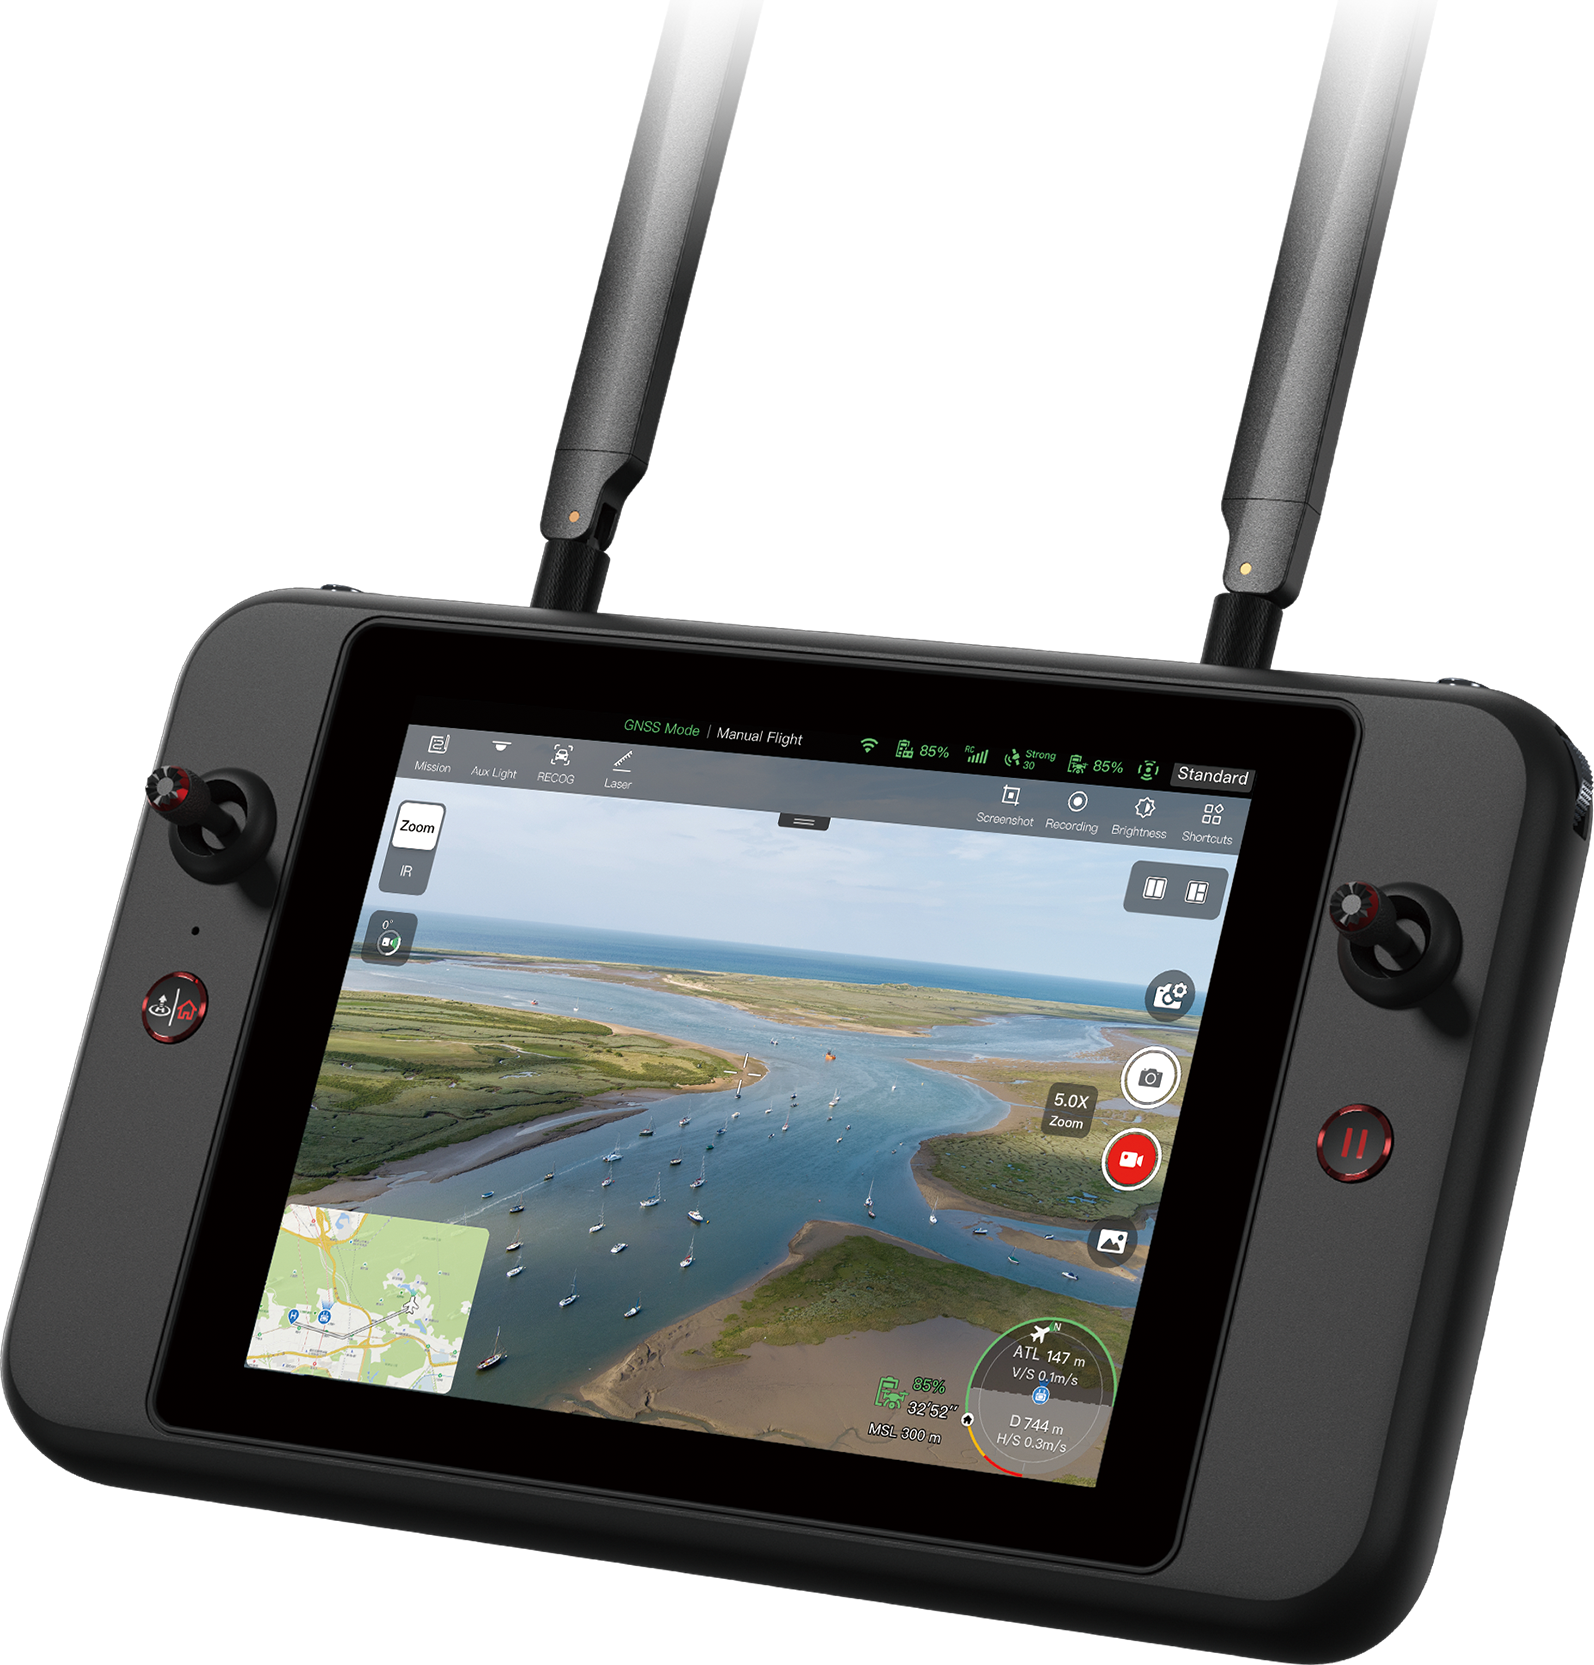
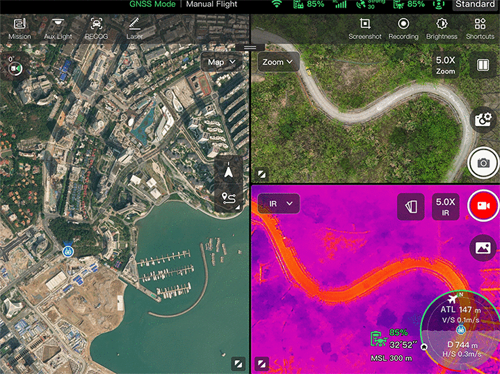
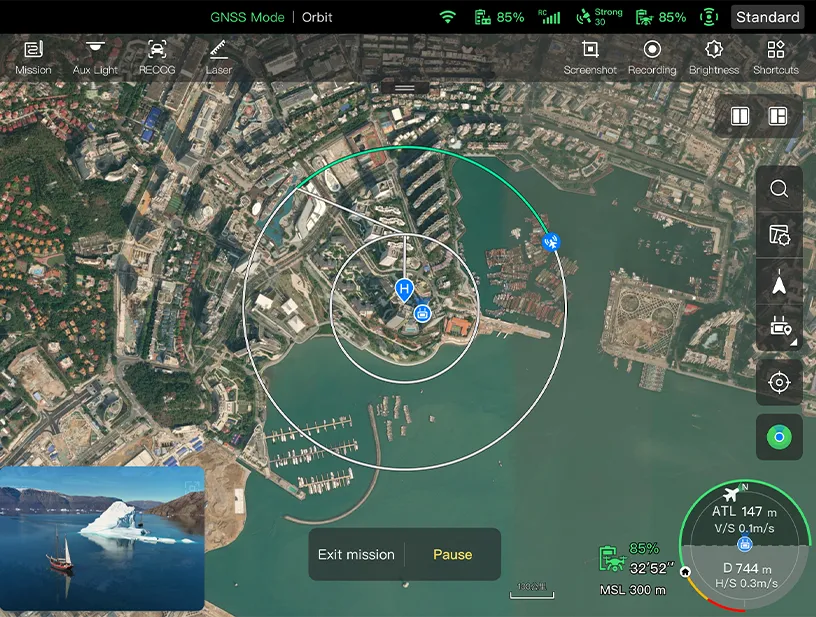
Rechteck, Polygon, Orbit und Wegpunkte lassen sich direkt auf der Fernsteuerung anlegen; fertige Routen kommen als KMZ-Datei ins Gerät. Vor dem Start führt die App durch den Pre-Flight-Check, während des Flugs streamt die Fernsteuerung die Bilder an Autel Mapper und erzeugt mit Autel Stitch in Echtzeit ein 2,5D-Orthofoto. Offline-Kartenmaterial lässt sich vorab herunterladen.

Autel Enterprise App auf der Fernsteuerung: Missionsplanung mit eingezeichnetem Kartierungsgebiet
06

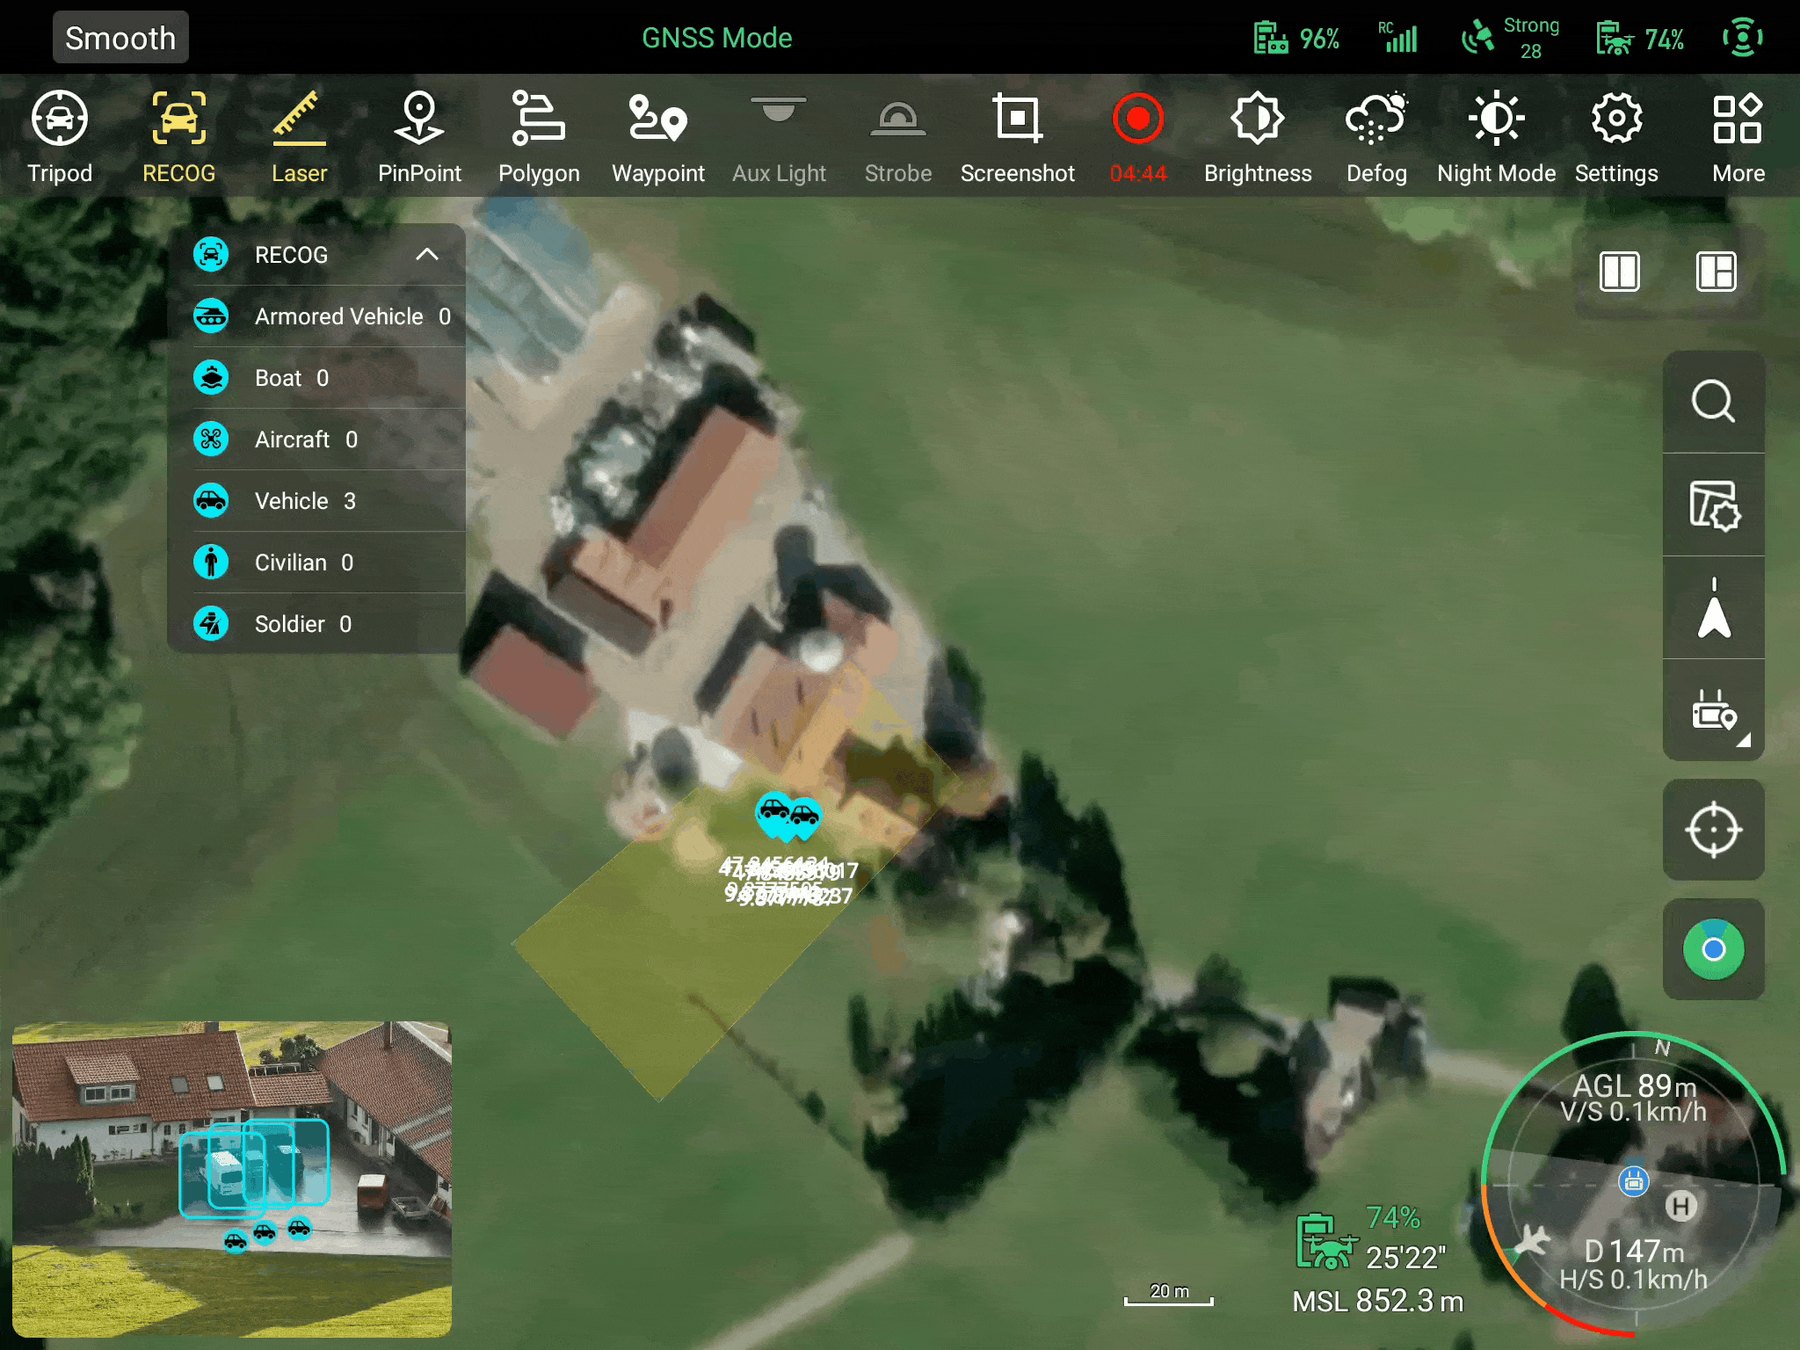
Erkennen, markieren, anfliegen

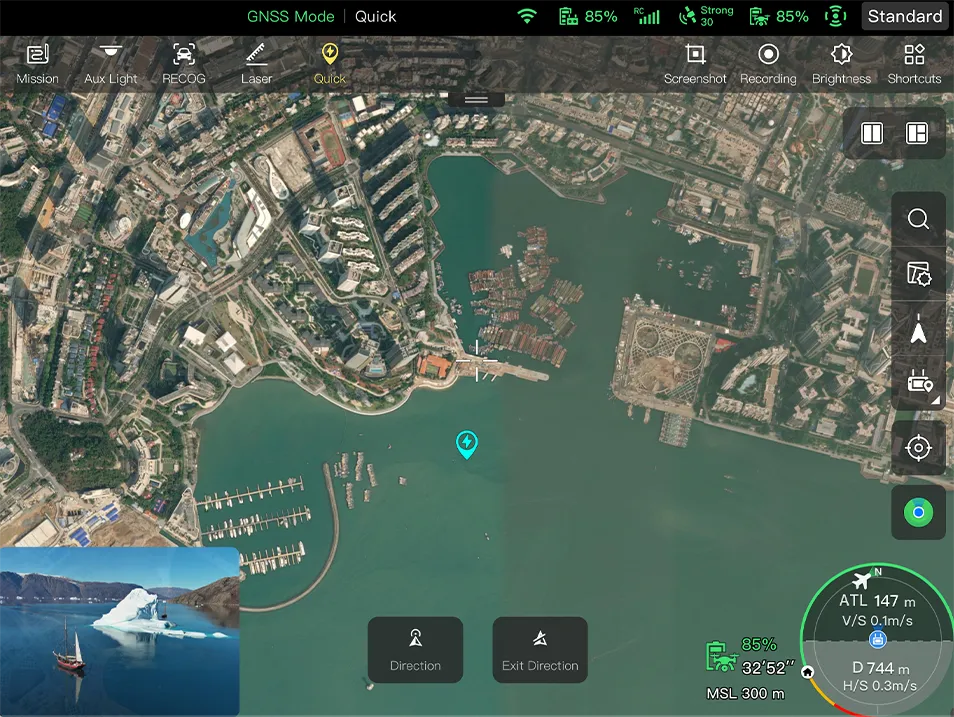
Die Objekterkennung sortiert erkannte Ziele nach Kategorien – Fahrzeug, Boot, Luftfahrzeug, Person – und blendet die Zählung im Livebild ein. Jeder Fund lässt sich als PinPoint auf die Karte setzen, korrigieren oder löschen. Über „Target Point“ richtet sich die Kamera auf den gewählten Punkt aus, über „Direction“ fliegt die Drohne ihn an. In Verbindung mit dem Laser-Entfernungsmesser bleibt sie dabei in 300 bis 400 m Abstand – weit genug, um weder gesehen noch gehört zu werden.

Livebild mit Objekterkennung: Kategorien für Fahrzeuge, Boote, Luftfahrzeuge und Personen sowie gesetzte PinPoints auf der Karte
07

Nachtmodus: echte Aufnahmen, keine Nachbearbeitung

Im Nachtmodus passt der 4T V2 die Belichtung der Weitwinkelkamera an und holt Details aus Szenen, die auf dem Monitor zuvor schwarz waren. Die Aufnahme stammt aus einem Testflug von DP-Dynamic über einer Stadt gegen 23:30 Uhr – unbearbeitet, mit 1x bis 2,7x Zoom. Für den Nachtmodus werden 50-MP- und PNG-Aufnahmen deaktiviert.

Nachtaufnahme des EVO Max 4T V2 über einer Stadt: Straßenzug und Gebäude im Nachtmodus der Weitwinkelkamera
08

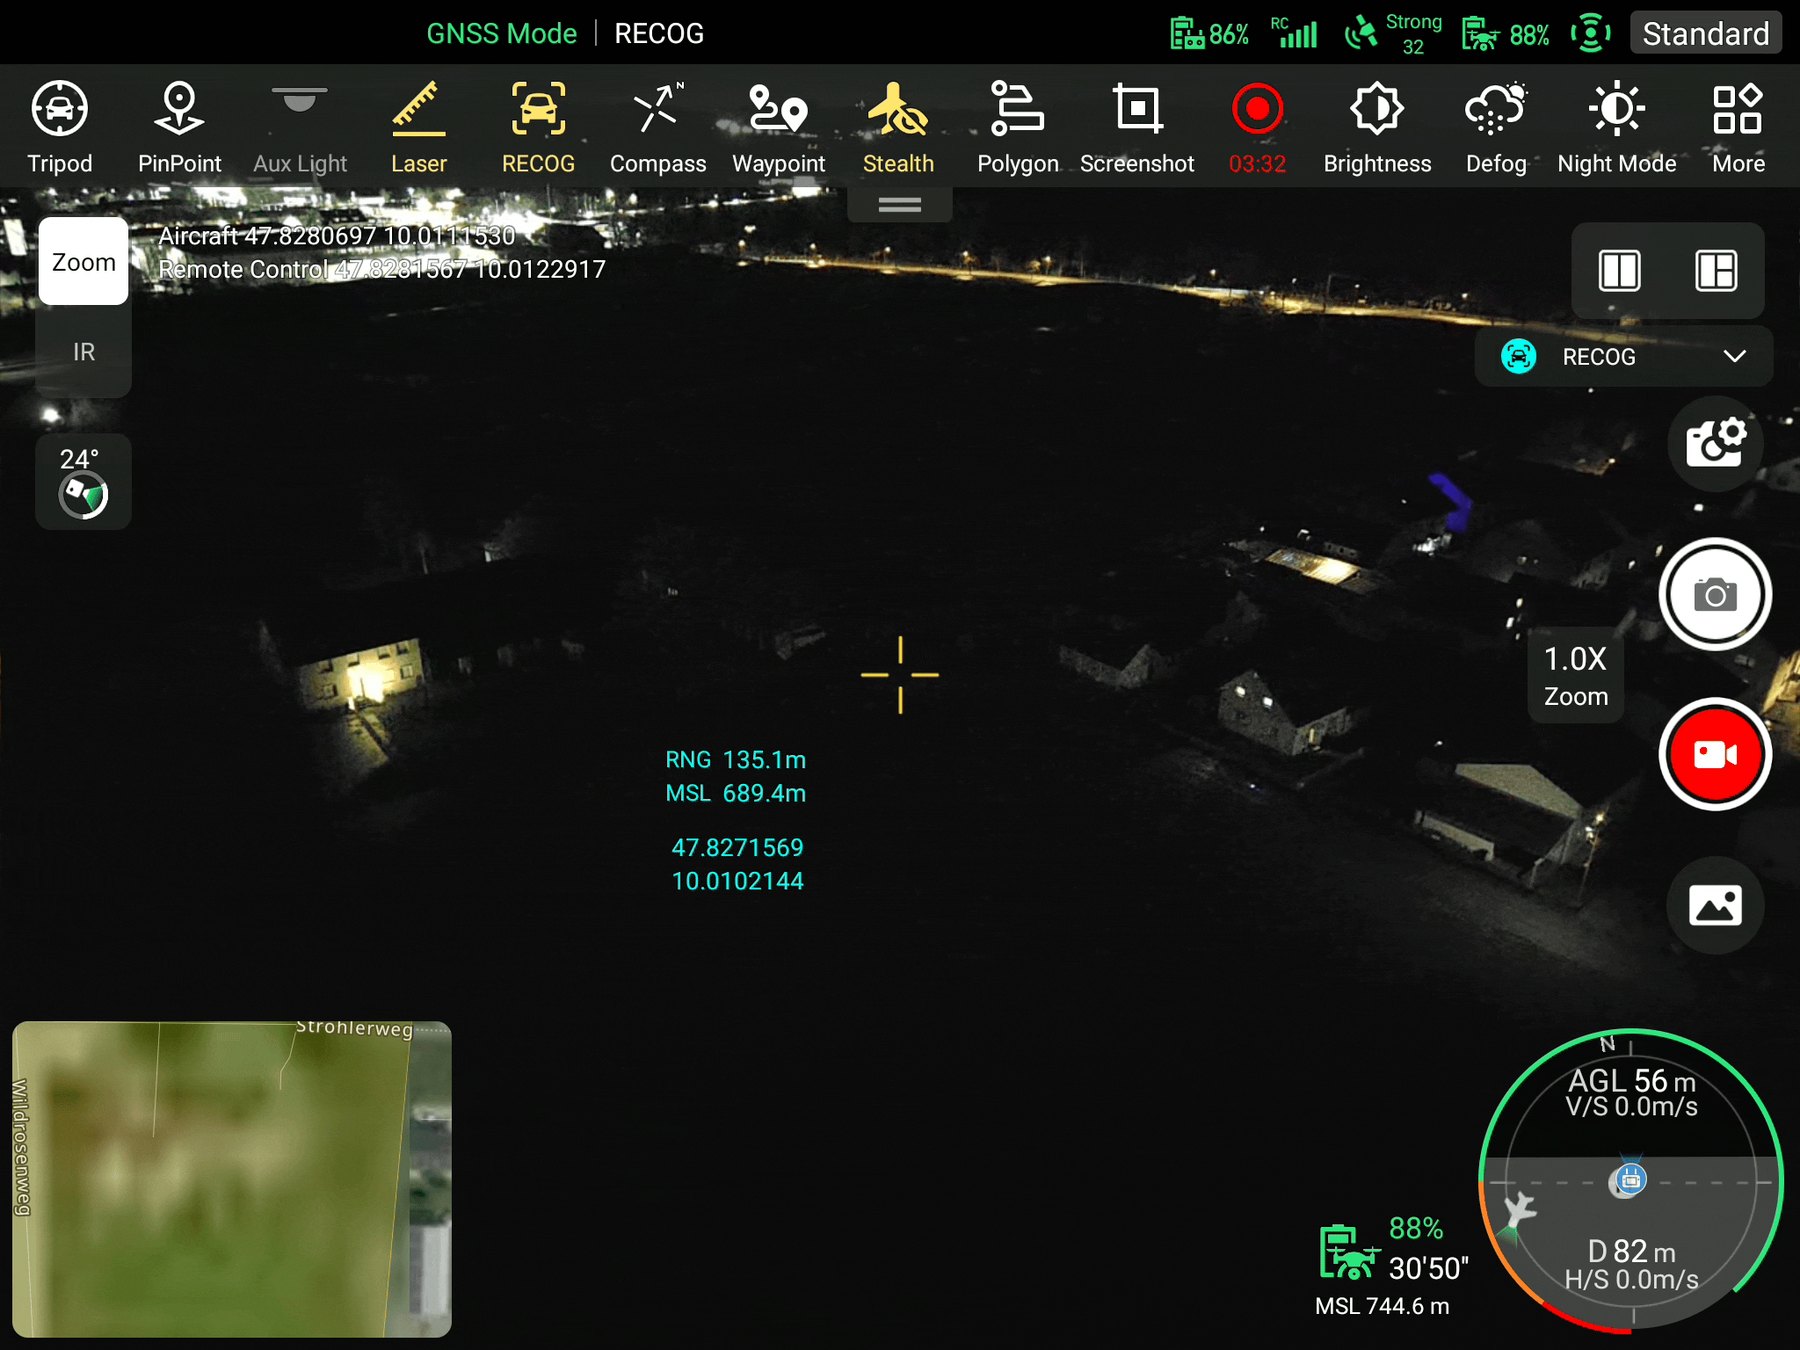
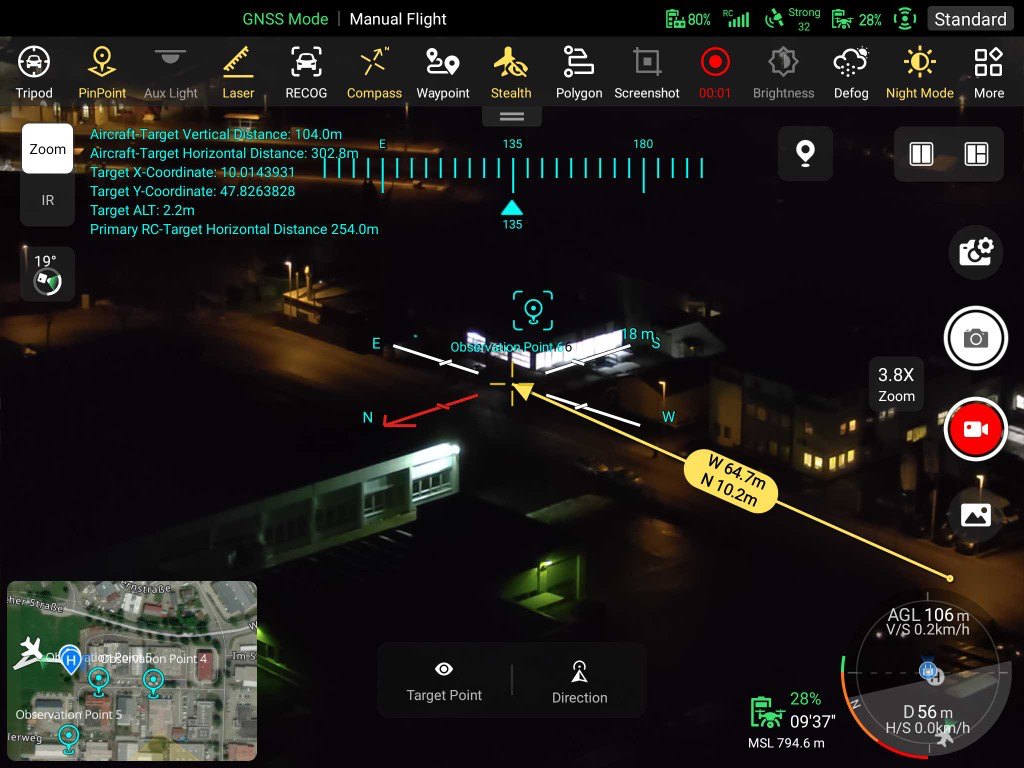
3D-Kompass: Entfernungen im Livebild abschätzen

Mit der Kompass-Funktion legt die App ein dreidimensionales Gitter über das Livebild. Jeder Strich entspricht 10 m, dazu werden Himmelsrichtung, Zielkoordinaten und der Abstand zur Bildmitte eingeblendet. Zusammen mit der Laser-Entfernungsmessung lassen sich Abstände zu Objekten auch bei Nacht belastbar durchgeben, ohne näher heranzufliegen.

Livebild bei Nacht mit eingeblendetem 3D-Kompass, Entfernungsskala und Zielkoordinaten
Payloads

Die beiden Sensorköpfe im Detail

Beide Gimbals sind dreiachsig stabilisiert und werden werkzeuglos gewechselt. Wärmebild und Laser-Entfernungsmesser sind in beiden identisch – der Unterschied liegt in der vierten Kamera und im Weitwinkel.

Gimbal Fusion 4T V2 mit Zoom-, Weitwinkel- und Wärmebildkamera sowie Laser-Entfernungsmesser

Fusion 4T V2

  • ·Zoom-Kamera: 1/2-Zoll-CMOS mit 48 MP, 2,7 bis 10-fach stufenlos optisch, 20-fach hybrid, 160-fach digital
  • ·Objektiv der Zoom-Kamera: 64 – 234 mm Kleinbildäquivalent, f/2.8 bis f/4.8
  • ·Weitwinkelkamera: DFOV 83,4°, 24 mm Kleinbildäquivalent, f/2.8, Nachtmodus bis ISO 320.000
  • ·Wärmebild: ungekühltes VOx-Mikrobolometer, 640×512, 9,1 mm, f/1.0, NETD ≤ 50 mK
  • ·Temperaturmessung: -20 bis 150 °C und 0 bis 550 °C, Genauigkeit ±2 °C, Messentfernung 1 – 100 m
  • ·Laser-Entfernungsmesser: 905 nm, Laserklasse 1, Messbereich 5 – 1200 m
  • ·Gimbal-Gewicht: 215 g
Gimbal Fusion 4N V2 mit lichtstarker Nachtsichtkamera, Weitwinkel- und Wärmebildkamera sowie Laser-Entfernungsmesser

Fusion 4N V2

  • ·Nachtsichtkamera: 1,69-Zoll-CMOS mit 2,3 MP, 11,2 mm, f/1.4, Fokus ab 10 m
  • ·ISO-Bereich der Nachtsicht: 100 bis 440.000, Digitalzoom 1 bis 8-fach
  • ·Aufnahme der Nachtsicht: 1920×1200, Video 1920×1200 bei 30 fps, bis 20 Mbit/s
  • ·Weitwinkelkamera: 1/0,98-Zoll-CMOS mit 50 MP, DFOV 85,01°, 23,52 mm, f/1.85, Fokus ab 0,5 m
  • ·Wärmebild: identisch zum 4T V2 – 640×512, 9,1 mm, f/1.0, Genauigkeit ±2 °C
  • ·Laser-Entfernungsmesser: identisch zum 4T V2 – 905 nm, Laserklasse 1, 5 – 1200 m
  • ·Gimbal-Gewicht: 258 g
Einsatzbereiche

Wofür die EVO Max fliegt

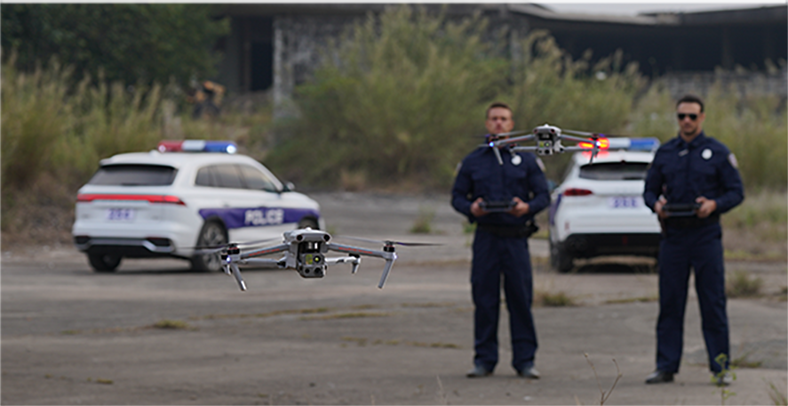
Polizei und Zoll
Feuerwehr
Rettungsdienst und Bergwacht
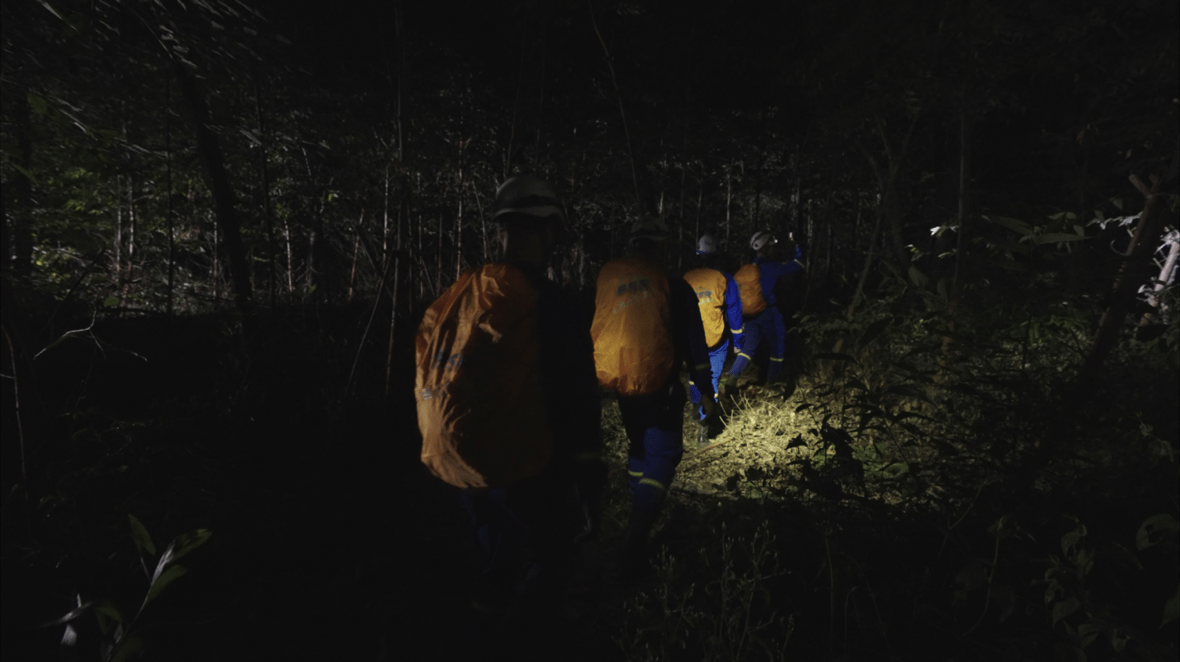
Vermisstensuche
Objekt- und Anlagenschutz
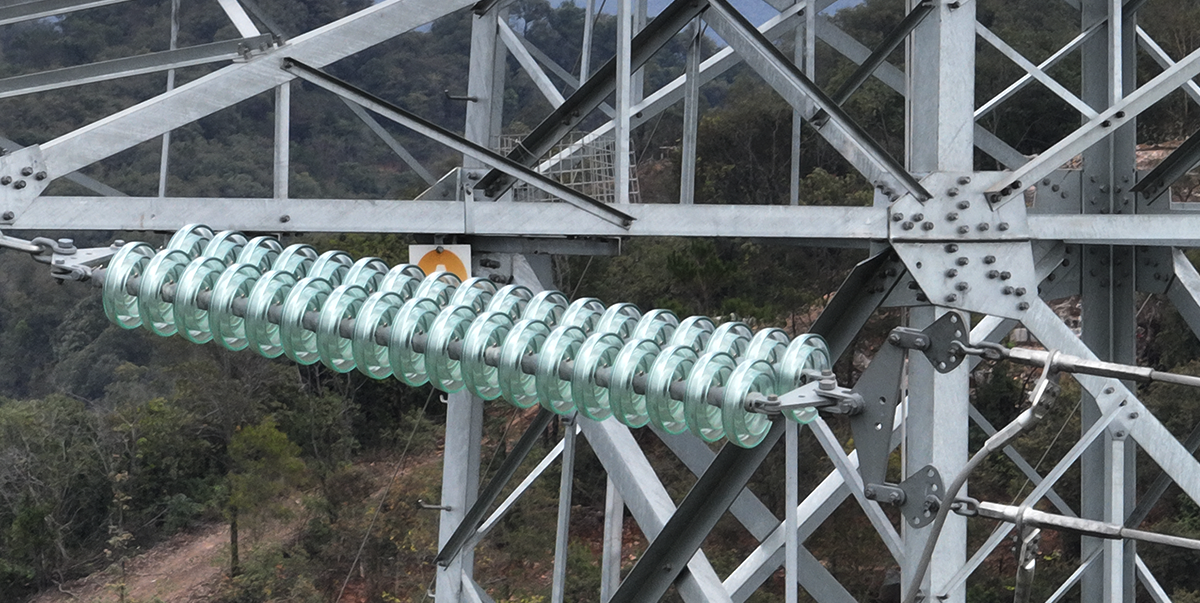
Energienetze und Industrieinspektion
Videos

Die EVO Max Serie im Bewegtbild

Herstellervideos von Autel Robotics und eigene Testaufnahmen von DP-Dynamic, nach Themen geordnet. Jeder Titel beschreibt, was im Clip tatsächlich zu sehen ist; alle Videos lassen sich direkt auf dieser Seite abspielen.

Die Plattform

Aufbau, Aufstellzeit und Sensorik der EVO Max Serie im Überblick.

EVO Max 4T V2 – Produktdesign

0:19

Rendering des Fluggeräts von allen Seiten: klappbare Ausleger, Fusion-Gimbal, Sichtsensoren und Blitzleuchte.

Schnell in der Luft

0:03

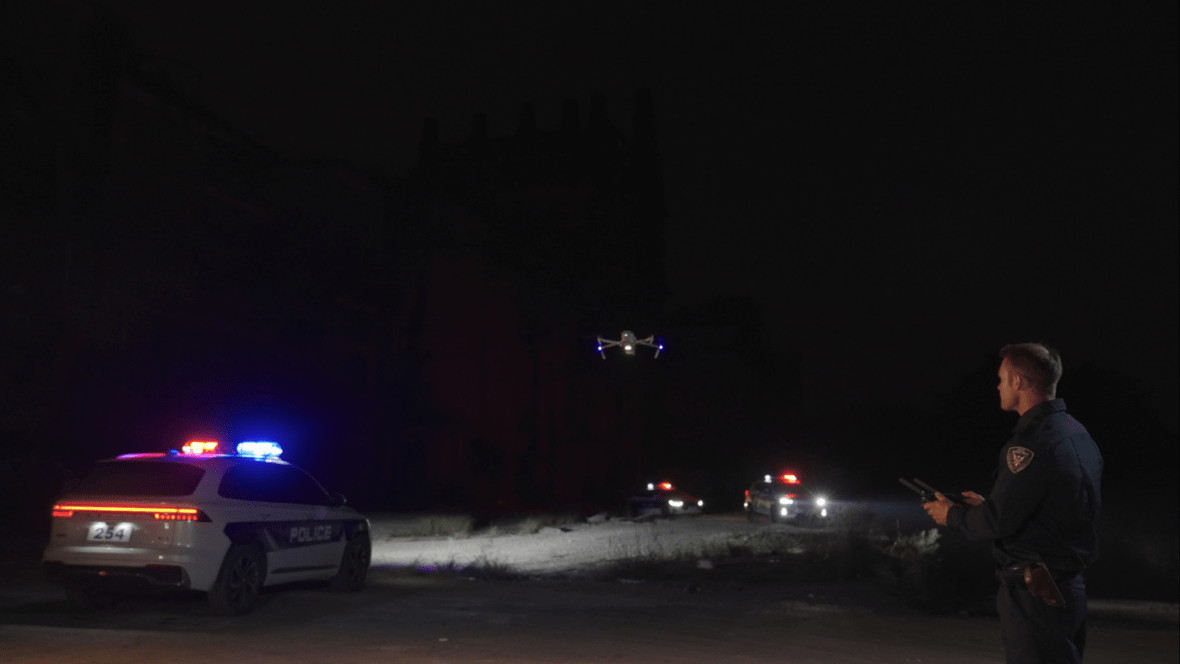
Zwei Einsatzkräfte bringen die EVO Max neben dem Streifenwagen in die Luft – ausklappen, Akku setzen, starten.

Flug und Sicherheit

Autonomer Flug, Hinderniserkennung über Kameras und Radar sowie Betrieb bei Wind und Regen.

Autonomiesystem aus Kameras und Radar

0:10

Binokulare Sichtsysteme und Millimeterwellenradar bilden die Umgebung ab; daraus plant die Drohne ihren Weg selbst.

Hindernissen ausweichen

0:08

Kameras und Radar erkennen Äste, Leitungen und Masten und führen die Drohne daran vorbei.

Sichtsensoren an Bug und Unterseite

0:07

Lage und Sichtfeld der vorderen Hinderniskamera und der Fischaugenkamera nach unten.

Radarsensorik im Nachtflug

0:12

Nahaufnahme der Millimeterwellenradare an der Unterseite, danach ein Flug dicht an einer Gebäudefront bei Nacht.

Betrieb bei Regen (IP43)

0:06

Die EVO Max fliegt bei Niederschlag und Staub weiter – Schutzart IP43 nach Herstellerangabe.

Übertragung und A-Mesh

Reichweite, Störfestigkeit und das Vernetzen mehrerer Fluggeräte zu einem Funknetz.

Störfestigkeit der Funkstrecke

0:05

Nachtflug zwischen Störsendern: Bei belegten Frequenzen wechselt die Übertragung selbsttätig auf ein freies Band.

A-Mesh erklärt

0:09

Mehrere Fluggeräte spannen ein Funknetz auf und verlängern die Reichweite über Hindernisse hinweg.

Livebild mit dem Beobachterteam teilen

0:09

Im Mesh-Verbund wird das Videobild zwischen Pilot und beobachtendem Team weitergereicht.

Virtueller Akkuwechsel im Netz

0:06

Geht der Akku zur Neige, übernimmt das bereitstehende Fluggerät aus dem Mesh-Verbund die Aufgabe sofort.

Sensorik des 4T V2

Zoom, Wärmebild, Laser-Entfernungsmesser und KI-gestützte Zielverfolgung.

Aufbau des Fusion-Gimbals

0:05

Explosionsansicht des Sensorkopfs mit Weitwinkel, Zoom, Wärmebild und Laser-Entfernungsmesser.

160-facher Hybrid-Zoom

0:02

Heranzoomen an Isolatoren und Armaturen einer Hochspannungsleitung aus sicherer Entfernung.

Laser-Entfernungsmesser

0:03

Entfernung und Höhe eines angepeilten Gittermasts werden direkt im Livebild ausgegeben.

Radiometrisches Wärmebild

0:09

Fahrzeug und Personen im Wärmebild mit 640×512 Pixeln und Temperaturmessung.

Vorausschauendes Verfolgen

1:40

Die Zielverfolgung hält eine Person im Bild, führt die Kamera nach und schreibt die Position auf der Karte mit.

Nachtsicht des 4N V2

Aufnahmen der Nachtsichtkamera im Vergleich zu Wärmebild und normaler Kamera.

Starlight-Kamera bei 0,0001 Lux

0:08

Aufnahme der Nachtsichtkamera ohne optischen Zoom bei nahezu vollständiger Dunkelheit.

Vier Ansichten derselben Szene

0:09

Weitwinkelkamera, Weitwinkel mit Nachtmodus, Wärmebild und Starlight-Kamera nebeneinander.

Dunkelheit im direkten Vergleich

0:05

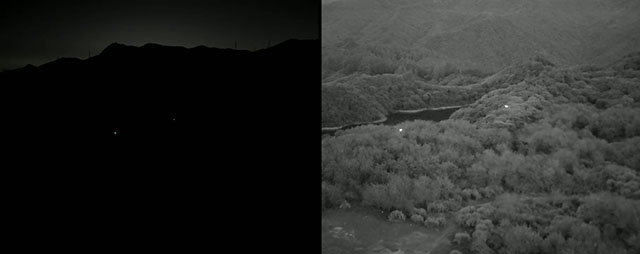
Links das nahezu schwarze Bild der normalen Kamera, rechts dieselbe Landschaft in der Nachtsicht.

Fahrzeug bei Nacht erkennen

0:07

Wärmebild und Nachtsicht desselben Fahrzeugs – die Nachtsicht zeigt Typ, Farbe und Aufbauten.

Person im Gelände

0:07

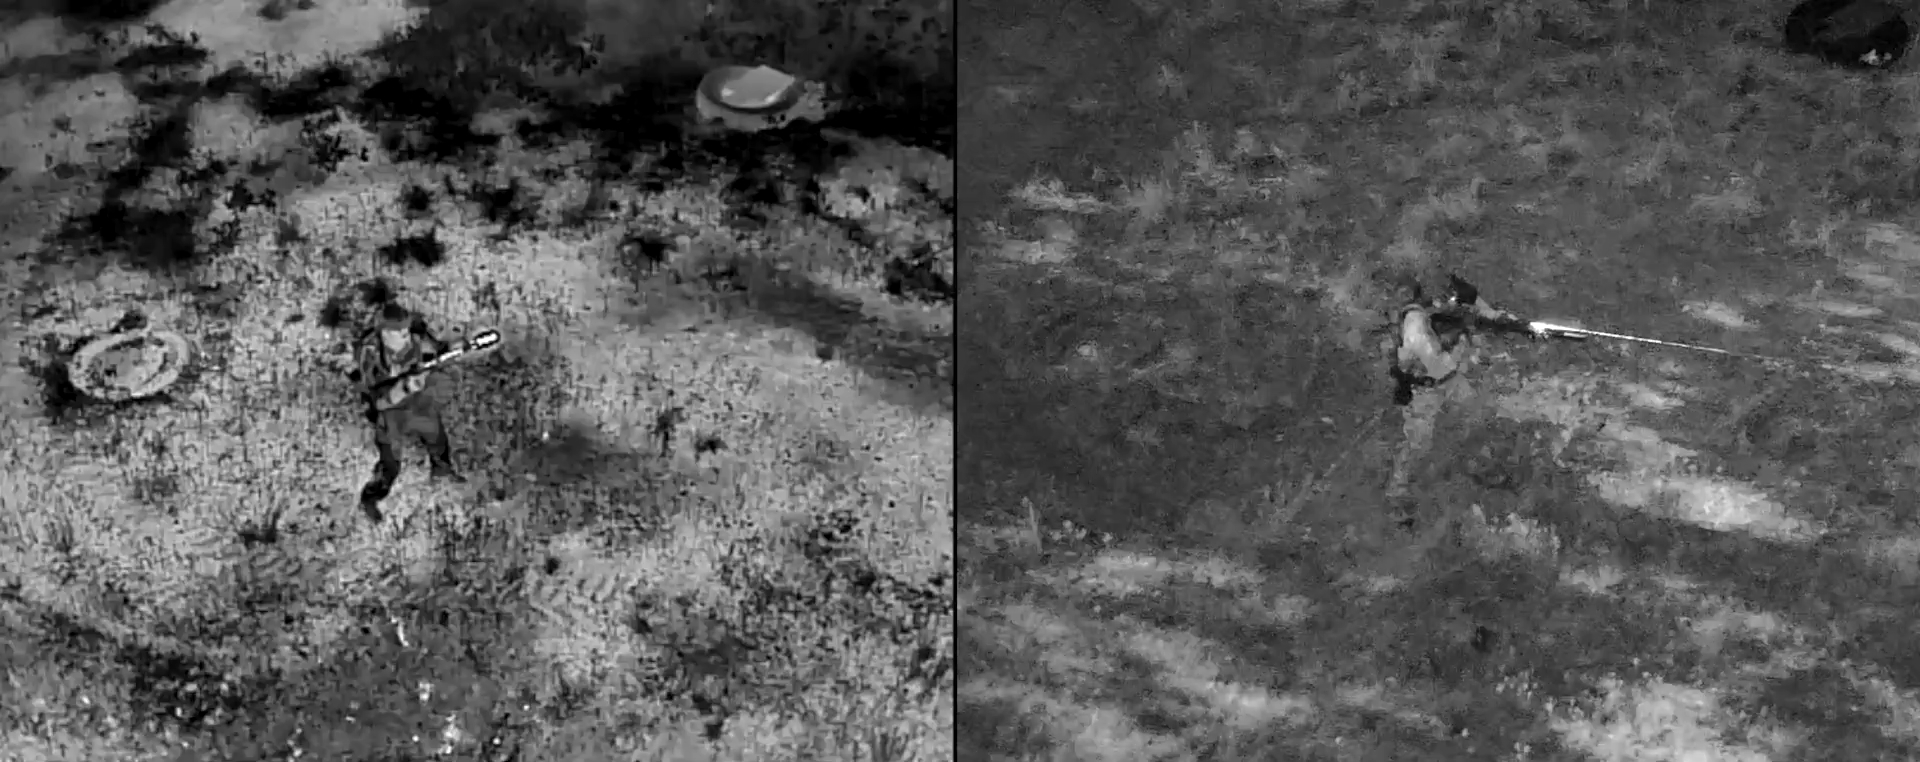
Nachtsichtaufnahme einer Person abseits von Wegen – die Ausgangslage der meisten Vermisstensuchen.

Aus der Praxis von DP-Dynamic

Eigene Testflüge mit Kompass-Funktion, PinPoint-Tracking und Zoom über große Entfernungen.

Kompass-Funktion des 4N bei Nacht

0:18

Testflug von DP-Dynamic: Entfernungsraster, Himmelsrichtung und Zielkoordinaten über einer Ortschaft bei Nacht.

Wildtiersuche mit Wärmebild und Zoom

1:16

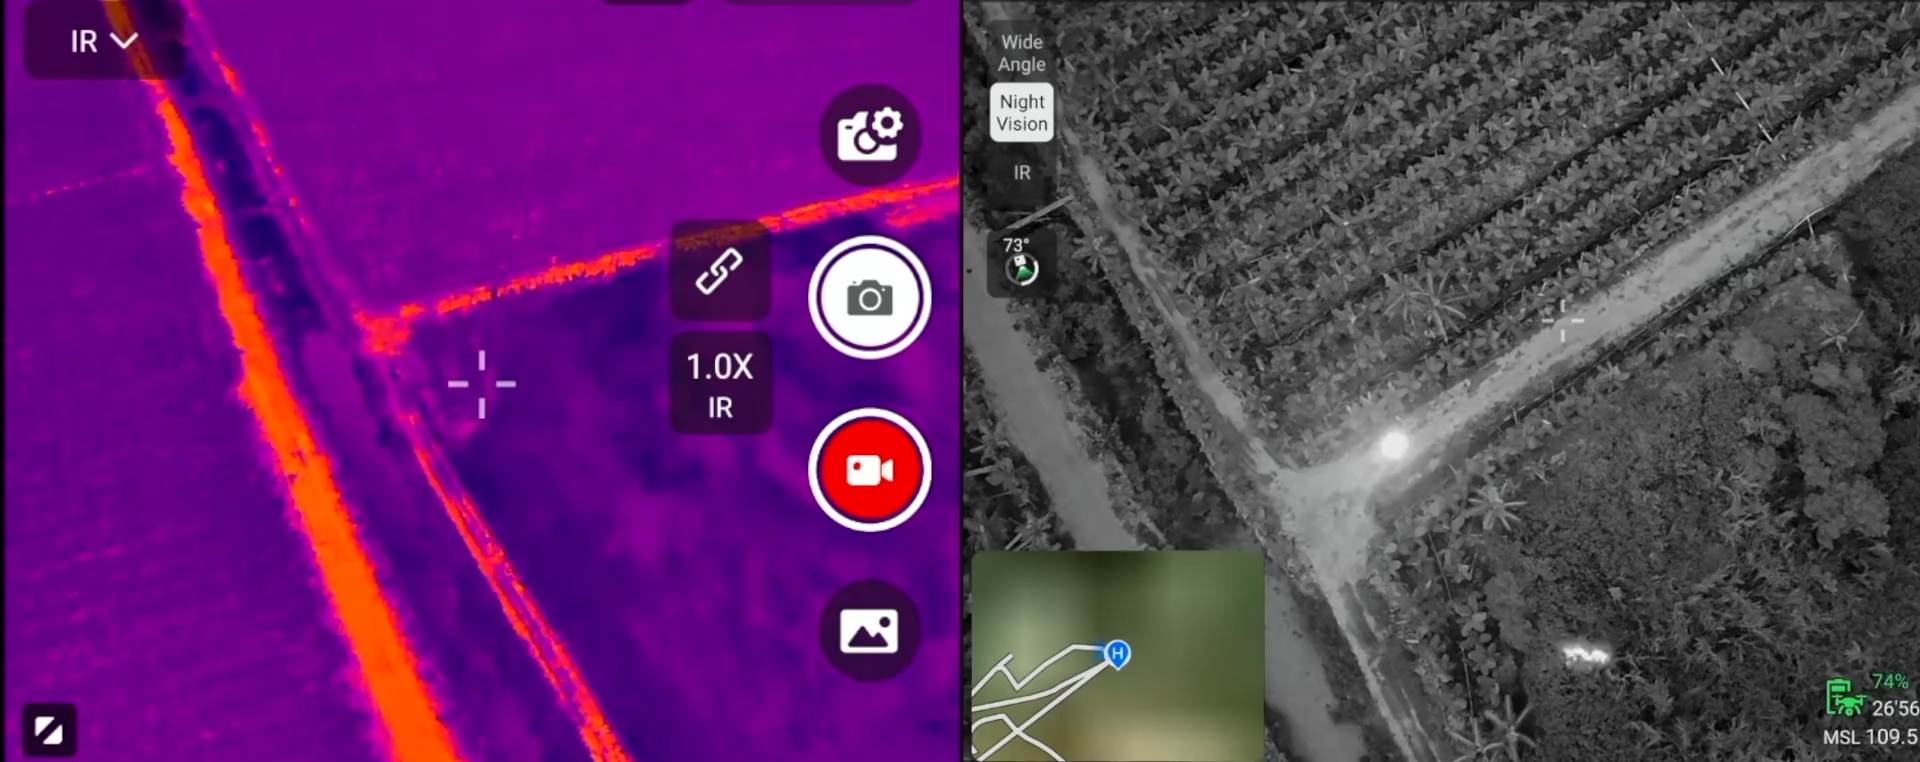
Testflug von DP-Dynamic: links das Wärmebild über der Wiese, rechts der 64-fache Zoom auf das Tier im hohen Gras.

PinPoint-Tracking bei Nacht

2:50

Testflug von DP-Dynamic: Ziele werden markiert, über „Target Point“ angepeilt und auf der Karte mitgeführt.

Zoom aus 500 bis 200 m Abstand

2:52

Testflug von DP-Dynamic: Zoomfahrt auf ein Ziel, KI-Tracking und Projektion der Zielposition auf die Karte.

4N V2 am Gebäude aus 50 m

0:35

Testflug von DP-Dynamic: Nachtsicht mit 16-fachem Zoom auf eine beleuchtete Gebäudefront.

Galerie

Bilder aus Einsatz und Technik

Jedes Bild ist einzeln geprüft und beschriftet. Zum Vergrößern anklicken.

Technische Daten

Vollständige Spezifikationen

Werte laut Herstellerangaben von Autel Robotics für die EVO Max Serie V2. Wo sich die beiden Modelle unterscheiden, sind die Spalten getrennt ausgewiesen; ein Gedankenstrich bedeutet, dass Autel für dieses Modell keinen Wert ausweist.

Fluggerät +
Startgewicht
1665 g (ABX41-D mit intelligentem Akku, Gimbal Fusion 4T V2 und Propellern)
1700 g (ABX41-D mit intelligentem Akku, Gimbal Fusion 4N V2 und Propellern)
Maximale Startmasse
1999 g · 1890 g (für die C2-Zulassung in der EU)
Rumpfabmessungen
563×657×147 mm (ausgeklappt, mit Propellern)
Diagonaler Radstand
467 mm
Propellergröße
11 Zoll (Modell 1158)
Propellersteigung
5.8 Zoll
Propellermaterial
Nylon und Kohlefaser
Propellergewicht
10.3 g
Maximale Propellerdrehzahl
7500 U/min
Betriebstemperatur
-20℃ bis +50℃ (ohne Zuladung) -20℃ bis +40℃ (volle Zuladung)
Interner Speicher
128 GB interner Speicher, davon 64 GB verfügbar* * Der verfügbare Speicher hängt von Firmware und Nutzung ab.
Unterstützte microSD-Karten
microSD-Karten ab Class 10 / UHS-3, bis 1 TB
GNSS
GPS + Galileo + BDS + GLONASS
Akkuwechsel im Betrieb
Unterstützt* * Der Akkuwechsel im Betrieb muss zuvor in der Flug-App aktiviert werden.
Blitzleuchte
Integriert
Flugleistung +
Maximale Steiggeschwindigkeit
Langsam: 2.5 m/s Weich: 3 m/s Standard: 6 m/s Sport: 8 m/s
Maximale Sinkgeschwindigkeit
Langsam: 2.5 m/s Weich: 3 m/s Standard: 6 m/s Sport: 6 m/s
Maximale Fluggeschwindigkeit*
Langsam: 2.5 m/s Weich: 10 m/s Standard: 15 m/s (vorwärts & rückwärts), 10 m/s (seitlich) Sport: 23 m/s (vorwärts), 18 m/s (rückwärts), 20 m/s (seitlich) * Windless Near Sea Level.
Maximale Dienstgipfelhöhe über NN
4500 m (mit intelligentem Akku ABX41-D)
Maximale Flughöhe*
Gesetzeslage in China und der EU: maximal 120 m Gesetzeslage in den USA: maximal 400 ft * Die Höhe lässt sich von 20 bis 800 m einstellen. To set altitude higher than required by law, authority approval is required.
Maximale Flugzeit*
42 Minuten * Im Labor bei Windstille und 8 m/s im Horizontalflug ermittelt, nur als Anhaltspunkt.
Maximale Flugstrecke*
25 km * Im Labor bei Windstille und 14 m/s im Horizontalflug ermittelt, nur als Anhaltspunkt.
Maximale Schwebezeit*
37 Minuten * Im Labor bei Windstille im Schwebeflug ermittelt, nur als Anhaltspunkt.
Maximale Windbeständigkeit
Start- und Landephase: 10.7 m/s Reiseflug: 12 m/s
Maximaler Nickwinkel
Langsam: 10° Weich: 30° Standard: 30° Sport: 36°
Maximale Winkelgeschwindigkeit
Nickachse: 300°/s Gierachse: 120°/s
Schwebegenauigkeit
vertikal ±0.1 m (bei funktionierender visueller Positionierung) ±0.5 m (bei funktionierendem GNSS) horizontal ±0.3 m (bei funktionierender visueller Positionierung) ±0.5 m (bei funktionierendem Präzisionspositionierungssystem)
WLAN +
Standard
802.11a/b/g/n/ac/ax
Betriebsfrequenz
2.4G: 2.400–2.476GHz*,2.400–2.4835GHz 5.2G: 5.15-5.25GHz**,5.17-5.25GHz*** 5.8G: 5.725-5.829GHz*,5.725-5.850GHz * Nur zulässig in SRRC Regionen ** Nur zulässig in FCC, CE (außer Deutschland) und UKCA Regionen *** Nur zulässig in Deutschland Hinweis: Einzelne Frequenzen sind nur in bestimmten Regionen oder ausschließlich für den Innenbereich zugelassen. Beachten Sie die örtlichen Vorschriften.
Äquivalente isotrope Strahlungsleistung (EIRP)
2.4G: ≤30dBm (FCC/ISED); ≤20dBm (CE/SRRC/UKCA) 5.2G: ≤30dBm (FCC); ≤23dBm (CE/UKCA) 5.8G: ≤30dBm (FCC/ISED/SRRC); ≤14dBm (CE/UKCA)
Bildübertragung (Autel SkyLink 2.0) +
Betriebsfrequenz
900M: 902-928MHz* 2.4G: 2.400–2.476GHz**, 2.400–2.4835GHz 5.2G: 5.15-5.25GHz***, 5.17-5.25GHz**** 5.8G: 5.725-5.829GHz**, 5.725-5.850GHz * Nur zulässig in FCC und ISED Regionen. ** Nur zulässig in SRRC Regionen. *** Nur zulässig in FCC, CE (außer Deutschland) und UKCA Regionen **** Nur zulässig in Deutschland Hinweis: Einzelne Frequenzen sind nur in bestimmten Regionen oder ausschließlich für den Innenbereich zugelassen. Beachten Sie die örtlichen Vorschriften.
Äquivalente isotrope Strahlungsleistung (EIRP)
900M: ≤30dBm (FCC/ISED) 2.4G: ≤30dBm (FCC/ISED); ≤20dBm (CE/SRRC/UKCA) 5.2G: ≤30dBm (FCC); ≤23 dBm (CE/UKCA) 5.8G: ≤30dBm(FCC/ISED/SRRC); ≤14dBm(CE/UKCA)
Maximale Übertragungsreichweite*
FCC: 15km SRRC/CE: 8km * Ohne Störung und Abschattung.
Visuelle Hinderniserkennung +
Erfassungsbereich für Hindernisse
Vorwärts: 0.5 bis 30 m Rückwärts: 0.5 bis 25 m Seitlich: 0.5 bis 40 m Nach oben: 0.5 bis 40 m Nach unten: 0.5 - 35 m
Sichtfeld
Vorwärts & Rückwärts: 60°(H), 80°(V) Nach oben: 180° (seitlich), 120° (vorwärts & rückwärts) Nach unten: 180° (seitlich), 120° (vorwärts & rückwärts)
Einsatzumgebung
Vorwärts, rückwärts, seitlich, und nach oben: Die Oberfläche ist strukturreich, bei ausreichender Beleuchtung (>15 lux, übliche Leuchtstoffbeleuchtung in Innenräumen). Nach unten: Die Oberfläche ist strukturreich, und diffus reflektierend mit einem Reflexionsgrad >20% (Wände, Bäume, Personen usw.), bei ausreichender Beleuchtung (>15 lux, übliche Leuchtstoffbeleuchtung in Innenräumen).
Millimeterwellenradar +
Sendefrequenz
24G: 24.0 - 24.25 GHz 60G: 60 - 64 GHz
Äquivalente isotrope Strahlungsleistung (EIRP)
60G: ≤20dBm (CE/UKCA/FCC) 24G: ≤20dBm (CE/UKCA/FCC), ≤13dBm (SRRC)
Erfassungsbereich
60G Millimeterwellenradar: Nach oben: 0.3 bis 18 m @ Hochspannungsleitung Nach unten: 0.15 bis 40 m @ Betonboden Vorwärts & Rückwärts: 0.15 bis 18 m @ Hochspannungsleitung, bei 10 m/s Fluggeschwindigkeit Seitlich: 0.15 bis 18 m @ Hochspannungsleitung, bei 10 m/s Fluggeschwindigkeit 24G Millimeterwellenradar: Nach unten: 0.8 bis 12 m @ Betonboden
Sichtfeld
horizontal (6dB): ±30°/±15° (60G/24G) vertikal (6dB): ±40°/±15° (60GHz/24G)
Einsatzumgebung
60G Millimeterwellenradar-System: Hindernisvermeidung bei jedem Wetter in 6 Richtungen für Glas, Wasser, Leitungen, Gebäude und Bäume. Die Erfassungsdistanz hängt vom Reflexionsverhalten und der Oberflächengröße des Hindernisses ab. 24G Millimeterwellenradar-System: Erfasst Hindernisse nach unten; die Reichweite hängt vom Untergrund ab. Beispiel: über Beton 12 m.
Gimbal +
Gimbal-Gewicht
215 g
258 g
Mechanischer Bereich
Neigen: -135° bis 45° Rollen: -50° bis 50° Schwenk: -45° bis 45°
Steuerbarer Bereich
Neigung: -90° bis 30°
Stabilisierungssystem
3-Achsen-Gimbal, mechanisch stabilisiert (Neigen, Rollen, Schwenken)
Maximale Steuergeschwindigkeit
Neigung: 100°/s
Winkelvibration
< 0.005°
Zoom-Kamera (nur EVO Max 4T V2) +
Bildsensor
1/2" CMOS. Effektive Pixel: 48M
Objektiv
DFOV: 40°-10.3° Kleinbildäquivalent: 64 - 234 mm Blende: f/2.8 – f/4.8 Fokus: 2 m ~ ∞
ISO-Bereich
Automatik: ISO100 ~ ISO6400 Manuell: ISO100 ~ ISO6400
Belichtungszeit
Foto: 8s ~ 1/10000s Video: 1/30s ~ 1/10000s
Zoom
2.7 - 10x stufenloser optischer Zoom, 20x Hybrid-Zoom und 160x Digitalzoom
Bildgröße
JPG: 4000×3000, 8000×6000 DNG: 4000×3000
Aufnahmemodus
Einzelbild
Videoauflösung
4000×3000@30fps
Maximale Videobitrate
60Mbps
Videoformat
MP4
Videountertitel
Unterstützt
Videocodec
H.264/H.265
Unterstütztes Dateisystem
exFAT/FAT32
Nachtsichtkamera (nur EVO Max 4N V2) +
Bildsensor
1.69" CMOS. Effektive Pixel: 2.3M
Objektiv
DFOV: 52°±2° Effektive Brennweite: 11.2 mm Blende: f/1.4 Fokus: 10 m ~ ∞
ISO-Bereich
Auto/Manuell: ISO100 ~ ISO440000 Nachtmodus: ISO100 ~ ISO440000 (auto)
Zoom
1 bis 8x Digitalzoom
Bildgröße
JPG: 1920×1200
Videoauflösung
1920×1200@30fps
Maximale Videobitrate
20 Mbit/s
Weitwinkelkamera +
Bildsensor
–
1/0.98" CMOS. Effektive Pixel: 50M
Objektiv
DFOV: 83.4° Kleinbildäquivalent: 24 mm Blende: f/2.8 Fokus: 1.5 m ~ ∞
DFOV: 85.01° Kleinbildäquivalent: 23.52 mm Blende: f/1.85 Fokus: 0.5 m ~ ∞
ISO-Bereich
Auto/Manuell: ISO100 ~ ISO6400 Nachtmodus: ISO100 ~ ISO320000 (auto)
–
Zoom
1 – 2.6x Digitalzoom
–
Bildgröße
–
JPG: 4096×3072, 8192×6144
Videoauflösung
4000×3000@30fps Nachtmodus: 2400×1800@30fps
–
Wärmebildkamera +
Wärmebildsensor
Uncooled VOx Microbolometer
Objektiv
FOV: 61° Brennweite: 9.1 mm Blende: f/1.0 Fokusdistanz: 2.2 m ~ ∞
Äquivalenter Digitalzoom
1-16x Digitalzoom
Rauschäquivalente Temperaturdifferenz
≤50mK@25℃, F#1.0
Pixelabstand
12 um
Spektralbereich
8 – 14 um
Temperaturmessverfahren
Punktmessung in der Bildmitte/Spot-Temperaturmessung/Flächen-Temperaturmessung
Temperaturmessbereich
High-Gain-Modus: -20℃ bis 150℃ Low-Gain-Modus: 0 bis 550℃
Temperaturmessgenauigkeit
±2℃ oder ±2 % des Messwerts (es gilt der größere Wert) bei Umgebungstemperatur von -10℃ bis 50℃
Messentfernung für Temperatur
1-100 m
Temperaturalarm
Bei der Flächenmessung Alarmschwellen für Höchst- und Tiefsttemperatur, Meldung von Koordinaten und Temperaturwerten werden unterstützt
Farbpalette
White Hot/Black Hot/Ironbow/Rainbow 1/Rainbow 2/Lava/Arctic/Ironbow/Medical/Tint
Bildgröße
640×512
Fotoformat*
JPG * die Bilder enthalten Temperaturinformationen und werden mit SDK und PC-Werkzeugen ausgewertet.
Videoauflösung
640×512@30fps / 640×512@25fps * Aufgrund unterschiedlicher Sensorlieferanten sind beide Varianten möglich. Maßgeblich ist die Ausführung des gelieferten Produkts.
Maximale Videobitrate
10Mbps
Laser-Entfernungsmesser +
Wellenlänge
905 nm
Lasersicherheit
Class 1
Messgenauigkeit
± (1 m + D*×0.15%) * D bezeichnet den Abstand zu einer senkrechten Reflexionsfläche.
Messbereich
5 - 1200 m
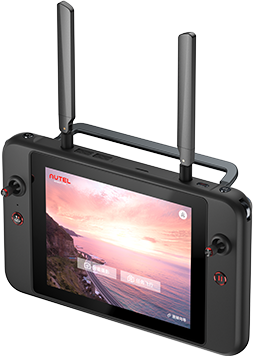
Fernsteuerung Autel Smart Controller V3 +
Gehäusematerial
PC+ABS
Abmessungen der Fernsteuerung
269×189×87 mm (Antennen eingeklappt, mit Steuerknüppeln und Halterung) 269×189×173 mm (Antennen senkrecht zum Display, mit Steuerknüppeln und Halterung) 269×302×87 mm (antennas ausgeklappt, mit Steuerknüppeln und Halterung)
Gewicht der Fernsteuerung
1195 g (ohne Schutzabdeckung) 1365 g (mit Schutzabdeckung)
Betriebstemperatur
-20℃ bis 40℃
Lagertemperatur
+15℃ ~ +25℃ (bis zu einem Jahr) 0℃ ~ +30℃ (bis zu drei Monate) -20℃ ~ +45℃ (bis zu einem Monat)
Schutzart
IP43* * Bei langer Nutzungsdauer kann die Schutzwirkung nachlassen.
Betriebssystem
Android 11 (angepasst)
Vorinstallierte Flug-App
Autel Enterprise
App-Installation
Installation von Android-Apps anderer Anbieter möglich
Videoleistung
Flüssige Wiedergabe von 4K-Videos mit 24 fps (H.264/H.265)
Interner Speicher
128GB* * Keine microSD-Erweiterung.
HDMI
Videoausgabe bis 1080p mit 60 fps
USB-C
Laden: PD-Schnellladung mit 60 W und QC-Schnellladung mit 18 W. Daten: USB3.1 Gen2
USB-A
Stromversorgung: 5V/2A Daten: USB2.0
WLAN-Standard
802.11a/b/g/n/ac
WLAN-Frequenz
2.4G: 2.400–2.476GHz*, 2.400–2.4835GHz 5.8G: 5.725-5.829GHz*, 5.725-5.850GHz * Nur zulässig in SRRC Regionen Hinweis: Einzelne Frequenzen sind nur in bestimmten Regionen oder ausschließlich für den Innenbereich zugelassen. Beachten Sie die örtlichen Vorschriften.
WLAN-Sendeleistung (EIRP)
2.4G: ≤30dBm (FCC/ISED); ≤20dBm (CE/SRRC/UKCA) 5.8G: ≤30dBm (FCC/ISED/SRRC); ≤14dBm (CE/UKCA)
Bluetooth-Standard
Bluetooth 5.0
Bluetooth-Frequenz
2.400 - 2.4835 GHz Hinweis: In einzelnen Regionen gelten festgelegte Frequenzbereiche. Beachten Sie die örtlichen Vorschriften.
Bluetooth-Sendeleistung (EIRP)
≤20dBm
Antennen der Bildübertragung
Zwei abnehmbare Antennen, 1T2R
Frequenz der Bildübertragung
900M: 902-928MHz* 2.4G: 2.400–2.476GHz**, 2.400–2.4835GHz 5.8G: 5.725-5.829GHz**, 5.725-5.850GHz * Nur zulässig in FCC und ISED Regionen. ** Nur zulässig in SRRC Regionen. Hinweis: Einzelne Frequenzen sind nur in bestimmten Regionen oder ausschließlich für den Innenbereich zugelassen. Beachten Sie die örtlichen Vorschriften.
Sendeleistung der Bildübertragung (EIRP)
900M: ≤30dBm(FCC/ISED) 2.4G: ≤30dBm(FCC/ISED); ≤20dBm (CE/SRRC/UKCA) 5.8G: ≤30dBm(FCC/ISED/SRRC); ≤14dBm (CE/UKCA)
Maximale Übertragungsreichweite
FCC: 15 km SRRC/CE: 8 km * Ohne Störung und Abschattung.
Bildschirmtyp
TFT-LCD
Bildschirmdiagonale
7.9 Zoll
Bildschirmauflösung
2048×1536
Maximale Helligkeit
2000 cd/m²
Bildwiederholrate
60Hz
Touch-Bedienung
Unterstützt
Akkuwechsel
Fest verbaut, kein Wechsel möglich
Akkutyp
Li-Po 3S
Nennkapazität
5800 mAh
Nennenergie
67 Wh
Spannung
11.55V
Ladezeit
ca. 120 Minuten* * Die Ladezeit hängt vom Restladestand ab.
Akkulaufzeit
Maximale Helligkeit: 2.5 Stunden 50 % Helligkeit: 4.0 Stunden
Intelligenter Akku ABX41-D +
Akkugewicht
530 g
Akkuabmessungen
158.4×74.3×50.7 mm
Betriebstemperatur
-20℃ bis 50℃
Lagertemperatur
-20℃ bis +35℃
Ideale Lagerbedingungen
+22℃ bis +28℃, 65±20%RH, 60% Ladestand
Akkutyp
Li-Po 4S
Nennkapazität
9248mAh
Nennenergie
136.5Wh
Spannung
DC 14.76V
Ladeschlussspannung
DC 17.0V
Nennladeleistung
120W
Maximale Ladeleistung
282W
Ladetemperatur des Akkus
+5℃ bis +45℃* * Unterhalb von +5 °C stoppt der Ladevorgang und die Selbstheizung wird aktiviert. Oberhalb von 45 °C stoppt der Ladevorgang.
Lebensdauer
200 Entladezyklen* * Nach mehr als 200 Entladezyklen sollte der Akku ersetzt werden.
Ladegerät MDX120W +
Stromversorgung
100-240V~ 50/60Hz, 3.0A
Ausgang
Ladeanschluss des Akkus/USB-C
Ladeanschluss des Akkus
17V⎓7.06A
USB-C
5.0V⎓3.0A, 9.0V⎓3.0A, 12.0V⎓2.5A
Gesamtausgangsleistung
120.0W Max
Fusion 4NZ-L V2 (optionaler Payload) +
Gimbal-Gewicht
263 g
Weitwinkel-Nachtsicht · Bildsensor
1/1.2" CMOS. Effektive Pixel: 8M
Weitwinkel-Nachtsicht · Objektiv
DFOV: 45° Kleinbildäquivalent: 53.9 mm Blende: f/1.55±5% Fokus: 20 m ~ ∞
Weitwinkel-Nachtsicht · Pixelabstand
2.9 um
Weitwinkel-Nachtsicht · ISO-Bereich
Auto/Manuell: ISO100 ~ ISO100000 Nachtmodus: ISO100 ~ ISO100000
Weitwinkel-Nachtsicht · Belichtungszeit
Foto: 1/30s ~ 1/10000s Video: 1/30s ~ 1/10000s
Weitwinkel-Nachtsicht · Zoom
1 bis 3.2x Digitalzoom
Weitwinkel-Nachtsicht · Bildgröße
JPG: 3840×2160
Weitwinkel-Nachtsicht · Videoauflösung
3840×2160@30fps Nachtmodus: 2720×1528@30fps
Weitwinkel-Nachtsicht · Maximale Videobitrate
50Mbps
Tele-Nachtsicht · Objektiv
DFOV: 16.3° Kleinbildäquivalent: 147.3 mm Blende: f/1.75±5% Fokus: 20 m ~ ∞
Tele-Nachtsicht · Belichtungszeit
Foto:1/30s ~ 1/10000s Video: 1/30s ~ 1/10000s
Tele-Nachtsicht · Zoom
3.3 bis 16x Digitalzoom
Wärmebild · Objektiv
FOV: 22° Brennweite: 25 mm Blende: f/1.2 Fokusdistanz: 13 m ~ ∞
Wärmebild · Temperaturmessgenauigkeit
±3℃ oder ±3 % des Messwerts (es gilt der größere Wert) bei Umgebungstemperatur von -10℃ bis 50℃
Wärmebild · Videoauflösung
640×512@30fps
Infrarot-Aufhellung · Lasersicherheit
Class 3B
Infrarot-Aufhellung · Sichtfeld
Tele: 8°* * Die Aufhellung reicht bis 200 m. Weitwinkel: 30°** ** Die beste Wirkung erzielt die Aufhellung bis etwa 50 m.
Mission Briefing

EVO Max für Ihre Einheit?

Wir klären Einsatzprofil, Payload und Zulassung und stellen die passende Konfiguration zusammen – vom einzelnen 4T V2 bis zum A-Mesh-Verbund aus mehreren Fluggeräten mit Nachtsicht. Shop-Produktseiten gibt es für die EVO Max Serie derzeit nicht; fragen Sie uns direkt an.

Technische Angaben nach Herstellerangaben von Autel Robotics für die EVO Max Serie V2, Stand der übernommenen Datenblätter. Produktbilder, Videos und Diagramme © Autel Robotics; Bildschirmfotos aus Testflügen und die Funktionsübersicht © DP-Dynamic. Reichweiten-, Flugzeit- und Erfassungsangaben stammen aus Herstellermessungen unter Idealbedingungen und dienen als Anhaltspunkt. Es gelten die jeweils örtlichen Luftverkehrsvorschriften; der Betrieb in der offenen Kategorie A2 und A3 setzt die entsprechende Kompetenznachweisstufe voraus.